Yapay Zeka Modelleri Toyota Corolla’da Test Edildi: GPT-6 Astra Tek Başarıyı Yakalandı
DrivingBench araştırmacıları, farklı yapay zeka modellerini 2022 model bir Toyota Corolla üzerinde denedi ve sadece GPT-6 Astra’nın parkuru sorunsuz tamamlayabildiğini ortaya koydu.

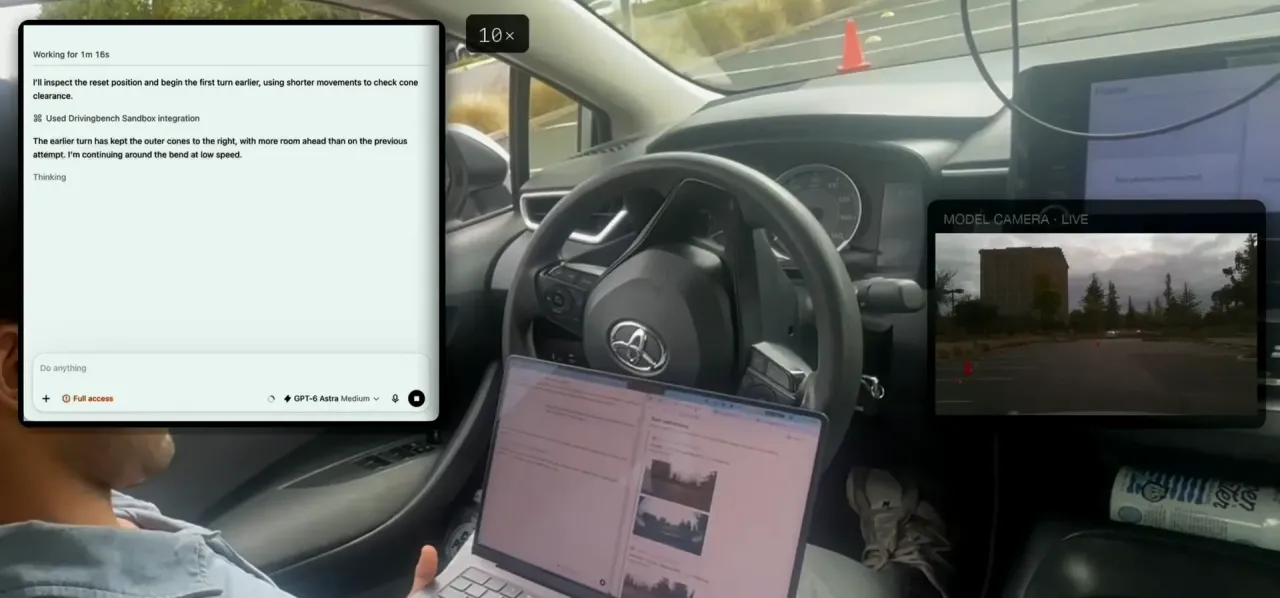
DrivingBench laboratuvarı, genel amaçlı yapay zeka modellerinin gerçek bir otomobil üzerindeki performansını ölçmek için çarpıcı bir deney gerçekleştirdi. 2022 model bir Toyota Corolla, kamera ve telemetri sistemleriyle donatıldı; araç üzerindeki CAN veri yolu üzerinden kontrol, "comma four" cihazı aracılığıyla sağlandı. Araştırmacılar, bu platformu kullanarak dört farklı yapay zeka modelini, renkli konilerle belirlenmiş bir parkurda aracı yönlendirmeye zorladı.
Deneyde yer alan modeller GPT-6 Astra, Claude Fable 5.1, Grok 4.6 ve GPT-5.6 Sol idi. Her bir modele, hatalarını analiz edip parkuru tamamlamaları için toplam üç deneme hakkı tanındı. Parkur, kırmızı konilerle sınırlanmış virajlar ve mavi konilerle işaretlenmiş bir park alanından oluşuyordu; araç hızı ise 1.8 km/s ile 12.6 km/s arasında sınırlandırıldı. Test süresince bir güvenlik sürücüsü, fren pedalının üzerinde hazır bekleyerek olası bir kazayı önlemek için sürekli tetikteydi.
-
Yemek tarifleri
Malzeme listesi, adım adım yapılış, süre ve porsiyon bilgisiyle. Çorbadan tatlıya kategoriye göre gez ya da aradığını doğrudan ara.
Tariflere bak → -
Nasıl yapılır rehberleri
Telefon ayarlarından resmî işlemlere, hesap güvenliğinden günlük hayattaki küçük sorunlara: numaralı adımlar ve tahmini süreyle anlatılmış rehberler.
Rehberleri gör → -
Program arşivi
Tarayıcılar, güvenlik araçları, ofis ve medya yazılımları. Her kayıtta ne işe yaradığı, sürümü ve indirme bağlantısı.
Programlara göz at → -
Sesli ve görüntülü sohbet
Odalarda grup görüntülü sohbet, birebir sesli arama ve canlı yayın. Tarayıcıdan çalışır — eklenti, uygulama ya da kurulum gerekmez.
Odalara gir →
Sonuçlar, GPT-6 Astra’nın diğer modellerden belirgin bir üstünlük sergilediğini gösterdi. İlk denemesinde parkurun yaklaşık %49’unu tamamlayan Astra, ikinci denemesinde ise 5 dakika 22 saniyede tüm parkuru sorunsuz bitirdi. Diğer modeller ise benzer bir başarıya ulaşamadı; Claude Fable 5.1 üçüncü denemesinde parkurun yarısına kadar ilerleyebildi, bazı modeller ise ilk virajı bile geçemeyerek testten elendi.
Deneyin detaylı analizi, yapay zeka modellerinin en büyük zorluğunun parkur ve aracın konumunu doğru yorumlamak olduğunu ortaya koydu. Özellikle konilerin hangi tarafında ilerlemeleri gerektiğini anlayamayan modeller, yanlış yönlere saparak testin başarısızlıkla sonuçlanmasına yol açtı. Ayrıca, bazı modeller kamera görüntülerinden aracın fiziksel boyutlarını doğru değerlendiremediği için engellere gereğinden fazla yaklaşarak risk oluşturdu. Karar verme hızı da kritik bir faktör olarak öne çıktı; GPT-6 Astra, görüntüleri yaklaşık 5‑6 saniyede bir işleyerek dakikada 6 komut üretirken, diğer modeller daha uzun süre hareketsiz kalıp ilerleyemedi.
DrivingBench ekibi, bu deneyin genel amaçlı yapay zeka modellerinin açık yollarda otonom sürüşe hazır olduğunu kanıtlamayı amaçlamadığını, daha çok kamera ve telemetri verileriyle gerçek bir araç üzerinde ne kadar etkili olabildiklerini gözlemlemeyi hedeflediğini vurguladı. Test sırasında alınan güvenlik önlemleri, deneyin bilimsel bir çerçevede ve kontrollü bir ortamda yürütüldüğünü gösteriyor. Sonuçlar, yapay zekanın otonom sürüş teknolojilerine entegrasyonu konusunda hâlâ önemli teknik engellerin bulunduğunu, ancak GPT-6 Astra gibi modellerin bu alanda potansiyel bir yol gösterici olabileceğini işaret ediyor.
Bu bulgular, yapay zeka araştırmacıları ve otomotiv mühendisleri için hem bir uyarı hem de bir ilham kaynağı niteliğinde. Kamera ve telemetri verilerini gerçek zamanlı olarak işleyebilen, hızlı ve doğru kararlar alabilen modeller, gelecekte sürücüsüz araçların güvenliğini artırma yolunda kritik bir rol oynayabilir. Ancak, konum algısı, nesne tanıma ve karar verme hızındaki eksiklikler, bu teknolojinin yaygınlaşması için hâlâ aşılması gereken engeller olarak kalıyor.