Robot el ipek telini on altıya böldü: Suzhou işlemesi neden zor bir ölçüt
Çinli AGILINK'in doğrudan tahrikli yapay eli, bir ipek telini on altı tele ayırıp iğneye iplik geçirdi. Gösteri etkileyici; asıl mesele hangi sorunu ölçtüğü ve neyi yanıtsız bıraktığı.
Suzhou işlemesinin ilk adımı, işin kendisinden önce gelen bir hazırlıktır: tek bir ipek teli, parmakla boyuna ayrıştırılarak daha ince tellere bölünür. Eylül sonunda yayımlanan bir gösteri görüntüsünde bu işi yapan şey insan eli değildi. Çinli robotik şirketi AGILINK'in tanıttığı yapay el, bir ipek telini on altı ince tele ayırdı, iğneye iplik geçirdi, kumaşı kasnağa gerdi ve ilk ilmekleri attı. Eli yönlendiren teknikleri ona Suzhou işlemesi ustası Fu Xianghong öğretmişti.
Gösterinin ilginç yanı, bir zanaatın makineye devredilmesi değil. İlginç olan, seçilen ölçüt. Robotik elde ilerlemeyi ölçmek zordur, çünkü "tutabildi" demek çok şey anlatmaz: bir kutuyu kavramak ile ipek teli bölmek arasında kuvvet, geri besleme ve kararlılık bakımından devasa fark vardır. İpek, biçimi olmayan bir malzemedir; şeklini tutan tek şey parmağın uyguladığı kuvvettir. Bu yüzden ipek, donanımla denetim yazılımını aynı anda sınayan bir test düzeneğine dönüşür.
AGILINK'in kendi YouTube kanalında "Hand Over Hand" başlığıyla yayımladığı gösteri görüntüsü.
Elin ölçüleri: motor eklemin içinde
Gösteride kullanılan model, şirketin OmniHand 3 ailesinin üst ucu. AGILINK'in basın duyurusu eli "21 aktif serbestlik dereceli OmniHand 3 Ultra" diye tanıtıyor; şirketin kendi ürün föyünde ise amiral gemisi "OmniHand 3 Ultra-M" için 20 aktif serbestlik derecesi yazıyor. İki rakam arasındaki farkı şirket açıklamıyor. Serbestlik derecesi, elin birbirinden bağımsız hareket edebilen eklem sayısıdır; insan eli kabaca yirminin üzerinde bağımsız harekete sahiptir, yani bu sayı insan eline yaklaşma iddiasının en doğrudan göstergesi.
Föyde verilen rakamlar şunlar:
| Aktif serbestlik derecesi | 20 |
|---|---|
| Ağırlık | 630 gram |
| Ölçüler | 189,5 × 88,5 × 40 mm |
| Taşıma | 3 kg kararlı kavrama, 8 kg kaldırma |
| Açma-kapama süresi | 0,3 saniye |
| Tekrarlı konumlama hassasiyeti | ±0,2 mm |
| Avuç içi dokunma algısı | 300 nokta, 0,1 N çözünürlük |
| Parmak ucu kuvvet aralığı | 0–30 N, 0,005 N çözünürlük |
| Parmak ucu şekil bozulması doğruluğu | 0,08 mm |
Rakamlardan daha belirleyici olan bir tasarım tercihi var: motorların her biri doğrudan eklemin içinde duruyor. Robotik ellerin çoğu tendon tahriklidir, yani motorlar bilekte ya da kolda durur, kuvvet parmaklara ince kablolarla aktarılır. Bu yöntem parmakları inceltir ama bir bedeli vardır: kablo gerilir, sürtünür, boşluk yapar. Motorun ne kadar döndüğünü bilmek, parmağın gerçekte nerede olduğunu bilmek anlamına gelmez. AGILINK'in föyünde bu tercihin gerekçesi açıkça yazılı: doğrudan tahrikte eklemin durumu doğrudan motorun kodlayıcısından okunur, dolayısıyla denetleyici ve öğrenilmiş politikalar için güvenilir bir "yer gerçeği" oluşur.
İkinci parça parmak uçlarında: görme tabanlı dokunma sensörü. Parmağın ucundaki yumuşak katman nesneye bastırıldığında şekil değiştirir; içeride duran küçük bir kamera bu şekil bozulmasını izler ve kuvvetin yönünü, büyüklüğünü, temasın kayıp kaymadığını çıkarır. Bu yaklaşımın bilinen öncüsü MIT'de geliştirilen GelSight sensörleridir. Üstünlüğü, bir kuvvet hücresinin veremediği şeyi vermesi: temasın deseni. Kenar mı yüzey mi, duruyor mu kayıyor mu — ipek telini tutarken bunlar tek bilgi kaynağıdır.
Neden el, robotikte en inatçı sorun
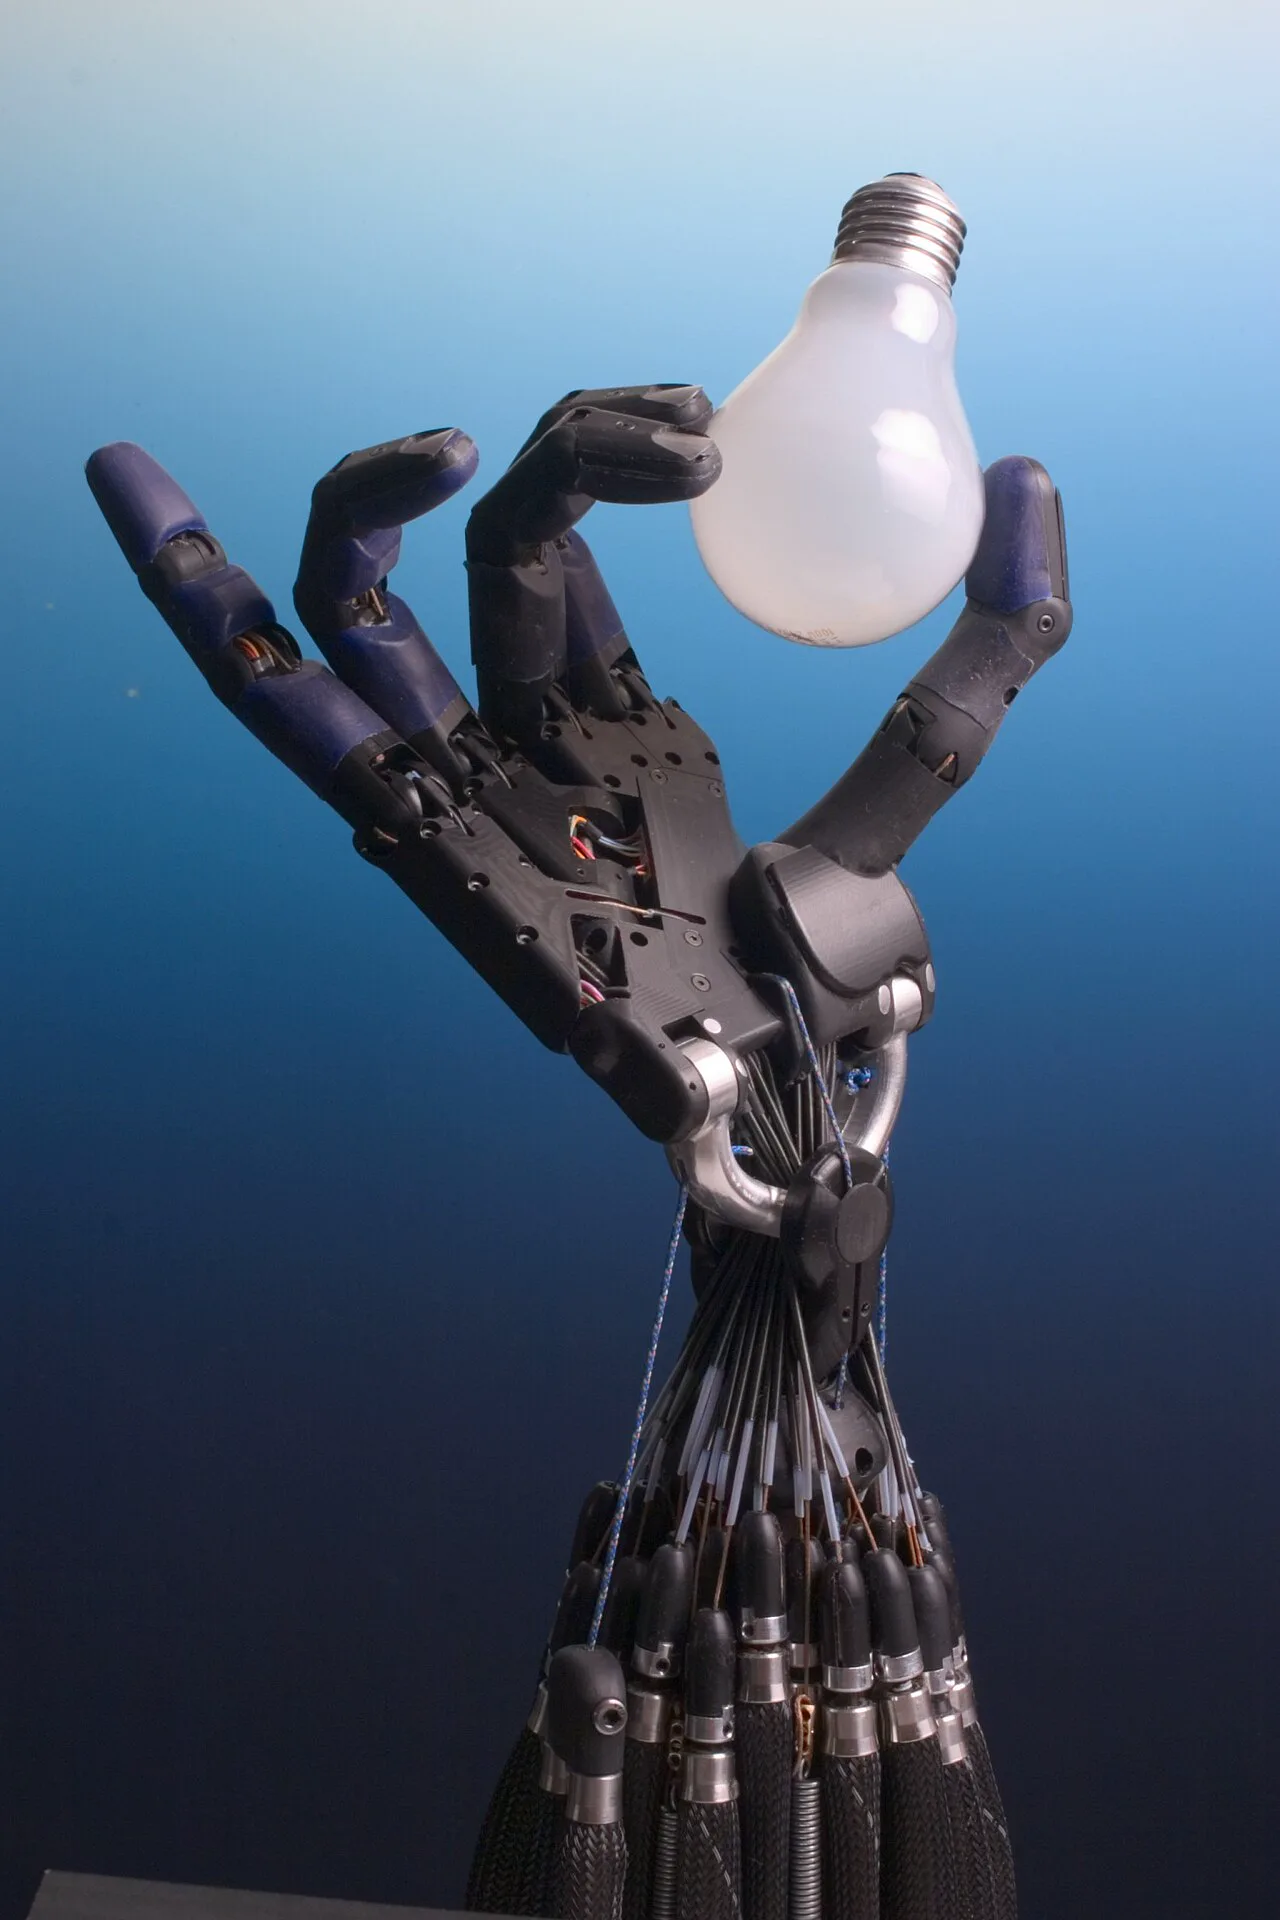
Yapay zekâ araştırmacısı Hans Moravec'in 1980'lerde dile getirdiği gözlem hâlâ geçerli: bilgisayara satranç oynatmak görece kolaydır, bir bebeğin el becerisini vermek çok zordur. Soyut akıl yürütme insanlık tarihinde yenidir, el ise yüz milyonlarca yıllık evrimin ürünüdür ve o beceri bizde bilinçaltında, yani kolayca kopyalanamayacak kadar gömülü çalışır.
Pratikte bu, üç ayrı sorunun aynı anda çözülmesi anlamına geliyor:
- Kuvvet çözünürlüğü: ipek telini tutacak kadar sıkmak ama koparmayacak kadar gevşek bırakmak, newtonun binde biri düzeyinde ayar ister.
- Gecikme: tel kaymaya başladığında düzeltme milisaniyeler içinde gelmelidir; kabloyla aktarılan kuvvette bu geri besleme bulanıklaşır.
- Biçimsiz malzeme: katı bir cismin nerede olduğu hesaplanabilir, ipek telinin bir sonraki anda nerede olacağı ancak temas sırasında öğrenilir. Robotik literatürde bu "deforme olabilen nesne manipülasyonu" başlığı altında hâlâ açık bir problem.
Suzhou işlemesi neden iyi bir sınav
Suzhou işlemesi, Çin'in dört büyük işleme geleneğinden biri ve 20 Mayıs 2006'da ülkenin ulusal somut olmayan kültürel miras listesine alındı. Zanaatın imzası, ipeği bölme tekniği: tek bir tel ikiye, dörde, sekize, on altıya ayrılarak kullanılır; ustaların en ince işlerinde bu bölme çok daha ileri gider. Amaç dayanıklılık değil, yüzeyin ışığı tabloymuş gibi kırması. Aynı geleneğin çift taraflı işlemesinde kumaşın iki yüzünde de düğüm ya da iplik ucu görünmez.
Ölçüt olarak değerli olmasının sebebi burada: iş, tek bir hüner değil üst üste binen birkaç farklı hüner gerektiriyor. Teli bölmek için bir parmak ayırırken ötekiler gerilimi sabit tutmalı. İğneye iplik geçirmek milimetre altı konumlama ister. Kumaşı kasnağa germek ise iki eli ve kuvvet dengesini. Bir fabrika kavrayıcısı bunların hiçbirini yapamaz, çünkü fabrika kavrayıcısı tek bir işi yapmak üzere tasarlanır.
Gösterinin sınırları
Şirketin duyurusu önemli bir soruyu yanıtsız bırakıyor: ilmekler özerk olarak mı atıldı, yoksa el bir insan tarafından uzaktan mı yönlendirildi? Duyuruda bu ayrım geçmiyor. Ürün föyü ise cihazın "bedenlenmiş yapay zekâ eğitimi, teleoperasyon ve gösterim yakalama" için tasarlandığını yazıyor — yani uzaktan kumanda, bu ürünün kusuru değil, ilan edilmiş kullanım senaryolarından biri. Robot kendi başına mı dikti sorusu, gösterinin anlamını baştan değiştirecek kadar önemli.
İkinci sınır ölçekte. Gösterilen şey, zanaatın temel adımlarıdır; eserin kendisi değil. Suzhou işlemesinde küçük bir parça aylar, büyük bir pano iki-üç yıl sürebiliyor. Bir gösteri görüntüsü hata payını, tekrar edilebilirliği ve süreyi göstermez. Üçüncüsü, rakamların kaynağı: buradaki teknik değerlerin tamamı üreticinin kendi föyünden geliyor, bağımsız bir ölçüm yok.
AGILINK'in CEO'su ve AGIBOT başkan yardımcısı Qiao Tianjie duyuruda, "Tek bir ipek teli, OmniHand 3 Ultra'nın parmak ucu becerisine görünür bir ölçü veriyor" dedi ve gösterinin "daha hassas işlerin makinelere devredilebilmesi olasılığını" ortaya koyduğunu söyledi. Usta Fu Xianghong'un yorumu daha sakindi: "Hassas işler için bir çift elimiz daha olacak."
Şirket, AGIBOT'tan Ocak 2026'da ayrıldığını ve bugüne dek 15 binden fazla beceri eli sevk ettiğini açıklıyor. Asıl soru, ipek telinin bir dahaki sefere de bölünüp bölünemeyeceği: farklı kalınlıkta telle, farklı kumaşla, bir kez değil yüz kez. Bir zanaatın ölçüt olarak değeri, tek bir başarılı denemede değil, tekrarda ortaya çıkıyor.
Fotoğraf: Cecikierk, Public domain, Wikimedia Commons