İki hava kanalı, dört kol: tüy yıldızından esinlenen robot suda üç boyutta yüzüyor
NC State mühendislerinin 14,5 gramlık yumuşak robotu, tüy yıldızlarını örnek alarak yalnız iki hava kanalıyla yükselebiliyor, asılı kalabiliyor, ileri gidip dönebiliyor. Sır, kollarına gömülü 'mekanik zekâ'.
Laboratuvardaki su tankının dibinde, şeffaf bir borunun içinde bir ananas ve plastik bir denizyıldızı duruyor. Avuç içine sığan, 5,5 santimetre çapında, dört kollu bir robot önce yukarı süzülüyor, sonra yana kayıp borunun ağzına geliyor ve yavaşça içeri iniyor. Gövdesinin ortasındaki 3,5 milimetrelik kamera dipteki nesneleri görüntülüyor, ardından robot yeniden yükselip borudan çıkıyor. Bütün bu manevrayı yöneten yalnızca iki hava hattı.
Kuzey Carolina Eyalet Üniversitesi (NC State) ile Virginia Üniversitesi'nden mühendislerin geliştirdiği bu yumuşak robot, 7 Ekim'de Science Advances dergisinde yayımlanan bir makalede tanıtıldı. İlham kaynağı, denizyıldızlarının akrabası olan tüy yıldızları. Robotu ilginç kılan hızından çok, az parçayla çok iş görmesi: yukarı-aşağı, ileri-geri gidebiliyor ve kendi ekseni etrafında dönebiliyor, ama bunu yalnızca iki eyleyiciyle yapıyor. Eyleyici (aktüatör), bir makinede kuvveti ya da torku üreten parçaya deniyor.
Makalenin sorumlu yazarı, NC State'te makine ve havacılık-uzay mühendisliği profesörü Jie Yin, üniversitenin duyurusunda farkı şöyle anlatıyor: "Normalde bunu başarmak için en az altı eyleyiciye ihtiyaç duyarsınız. Ama yapısal tasarımı sayesinde tüy yıldızı robotunda bu hareket aralığını yalnızca iki eyleyiciyle elde ediyoruz." Makalede verilen bir örnek bu sayının nereden geldiğini gösteriyor: ton balığından esinlenen bir robot, itki, yunuslama (burnun aşağı-yukarı eğilmesi) ve yüzerlik denetimi için altı ayrı girdi kullanıyor. Her yeni eyleyici ağırlık, kablo, hortum ve denetim yazılımı demek; küçük bir su altı robotunda bunların her biri yer ve enerji yer.
Kolları tüy, gövdesi kadeh: tüy yıldızı nedir?
Tüy yıldızları, derisidikenliler (Echinodermata) şubesinin Crinoidea sınıfına aittir. Türkçede bu sınıfa deniz lalesi ya da deniz zambağı denir; saç yıldızı ve deniz leylağı adları da geçer. Bilimsel ad da aynı benzetmeden gelir: Eski Yunancada krinon zambak demektir. Sınıfın iki yüzü var. Bir sapla zemine tutunarak yaşayanlar deniz zambağı diye anılır; sapsız, serbest yaşayanlar ise tüy yıldızıdır ve sınıfın en kalabalık takımı olan Comatulida'yı oluşturur.
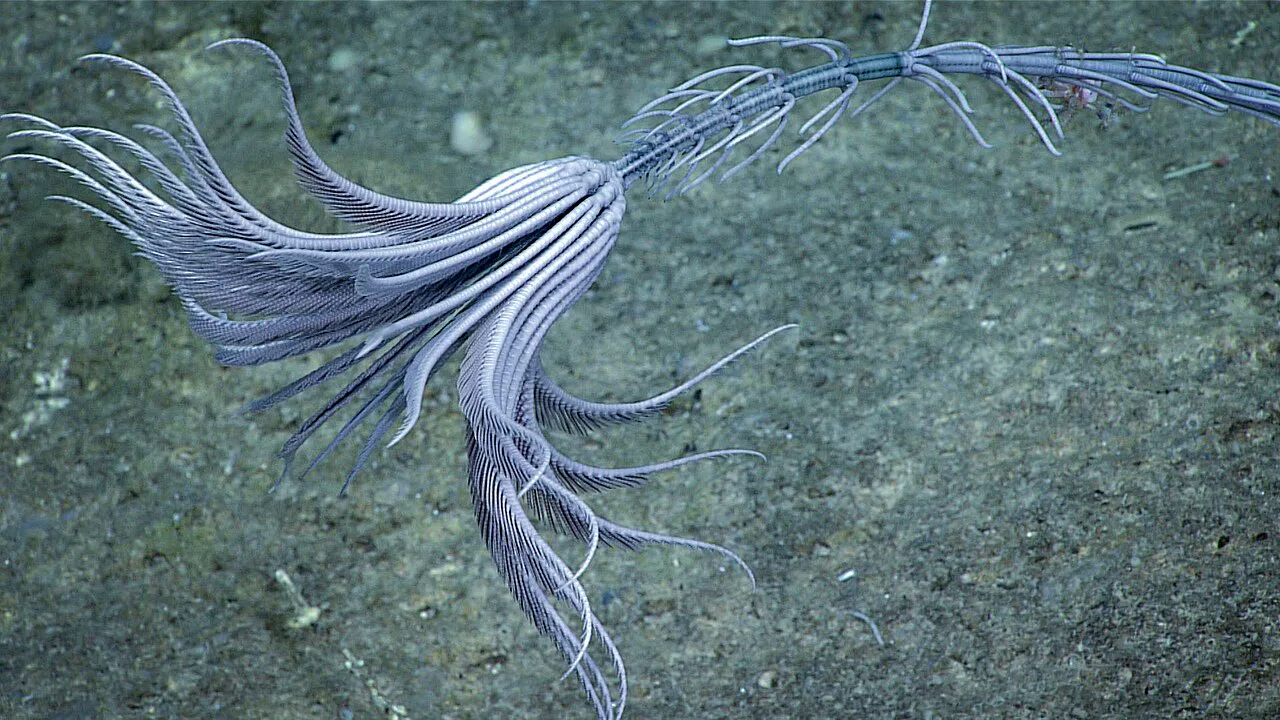
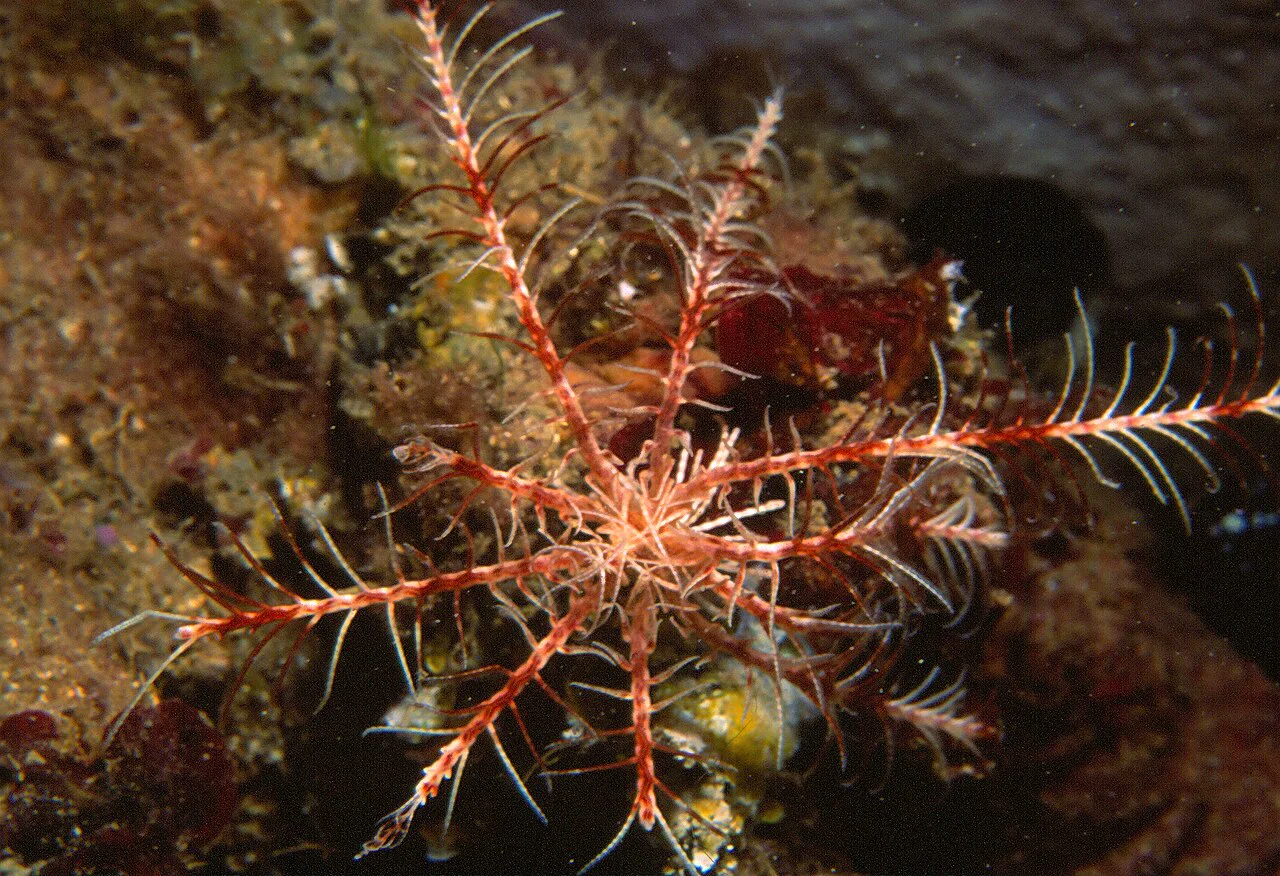
Temel vücut planı beş kolludur; çoğu modern türde kollar dallanarak on ya da daha fazlasına çıkar. Her kolun iki yanında tüy gibi dizilmiş küçük uzantılar (pinnula) bulunur, hayvanın adı bu görüntüden gelir. Tüy yıldızları süzerek beslenir: kollarını akıntıya açıp planktonu ve küçük organik parçacıkları yakalar, tüp ayaklar bu besini kollardaki oluklar boyunca ağza taşır. Alt taraftaki eklemli, kanca gibi uzantılarla (sirrus) kayaya, mercana ya da deniz çayırına tutunurlar. Kopan bir kolu yeniden büyütebilirler.
Asıl şaşırtıcı olan, bu çiçek görünümlü hayvanın yüzebilmesi. Robot makalesinin özetlediği gibi tüy yıldızları çok sayıdaki esnek kolunu bazen hep birlikte, bazen dalga gibi sırayla çırparak denizanası gibi yükselebiliyor, yerinde asılı durabiliyor, balık gibi ileri ya da geri gidebiliyor ve dönerek yön değiştirebiliyor. Makalenin aktardığı bir ölçüme göre yaklaşık 35 santimetre boyundaki bir tüy yıldızı dikey yüzüşte saniyede ortalama 0,15, yatay yüzüşte 0,19 beden boyu yol alıyor. Jie Yin duyuruda neden bu canlıyı örnek aldıklarını da böyle açıklıyor: "Tüy yıldızlarından ilham aldık, çünkü kollarının hareketini eşgüdümleyerek her yöne gidebiliyor ya da yerinde asılı kalabiliyorlar."
Bu canlı uzak denizlere özgü de değil. Akdeniz tüy yıldızı (Antedon mediterranea) Akdeniz'de ve Ege'de, 80 metreye kadar derinlikte, akıntının bol besin getirdiği kayalık ya da kumlu diplerde ve deniz çayırları arasında yaşar. Gündüz saklanıp geceleri açığa çıkan bu türün kolları beslenirken 10 santimetre kadar uzanır, rengi beyazdan sarıya, turuncudan koyu mora değişebilir. Yer değiştirmek için ya sirruslarıyla sürünür ya da on kolunu beşer beşer kaldırıp indirerek yüzer.
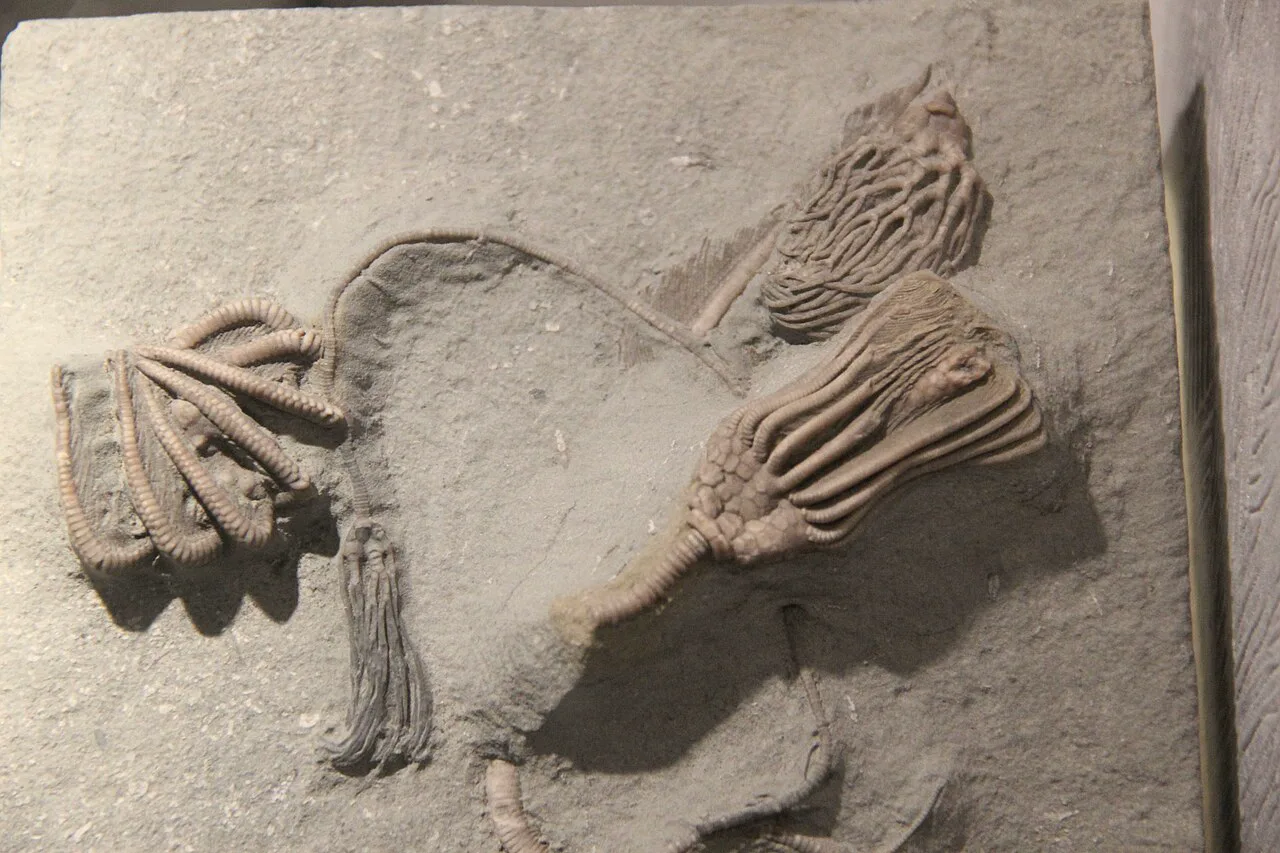
Deniz zambakları jeolojik kayıtların da eski tanıdığıdır. Sınıfın izleri Erken Ordovisyen'e uzanır ve Paleozoik denizlerinde çok yaygındılar; orta Paleozoik'ten Jura'ya kadar uzanan bazı kalın kireçtaşı katmanları neredeyse tümüyle dağılmış deniz zambağı parçalarından oluşur. Orta Çağ'da taşlaşmış sap halkaları ipe dizilip kolye ve tespih yapılır, "Aziz Cuthbert'in boncukları" diye anılırdı. Perm döneminin sonundaki büyük yok oluş ise grubun çoğunu sildi.
Çıt çıt toka gibi çalışan kollar
Robotun gövdesi, Ecoflex adlı yumuşak silikondan dökülmüş, artı biçimli bir eyleyici. İçinde birbirinden bağımsız iki hava kanalı var: biri şişirildiğinde gövdenin bir yanı, öteki şişirildiğinde karşı yanı aşağı bükülüyor. Bu gövdeye, 0,55 milimetre kalınlığındaki polyester levhadan lazerle kesilmiş sekizgen bir şerit çerçeve yapıştırılıyor. Paralel şerit çiftlerinin uçları birbirine tutturulunca şeritler gerilip kendiliğinden kıvrılıyor ve her biri 45 milimetre uzunluğunda dört üçgen kol ortaya çıkıyor. Kollar suya dayanıklı olsun diye ince, şeffaf bir tıbbi örtü filmiyle kaplanıyor; gövdenin altına da 0,68 gramlık bir çelik bilye ekleniyor. Robotun tamamı yaklaşık 14,5 gram ve sudan biraz ağır.
İşin püf noktası kolların kararlılık ayarında. Şeritler ilk hâlinde iki kararlıdır (bistabil): çıt çıt toka gibi iki ayrı konumda durabilir, aralarında bir "çıt" ile geçer. Böyle bir kolu bir aşağı bir yukarı çırpmak için iki ayrı itki gerekir; dört kolu bağımsız çırpmak en az sekiz girdi demektir. Ekip bunun yerine her koldaki bükülmüş şeridin ortasını keserek içinde depolanan gerilimi boşalttı, ardından çerçeveyi birkaç dakika 52 derecede ısıl işlemden geçirerek kalan gerilimi de gevşetti. Sonuç tek kararlı (monostabil) bir yapı: kol hava basıncıyla aşağı çıtlıyor, basınç kalkınca kendi esnekliğiyle eski yerine fırlıyor. Yukarı vuruş için ayrı bir motor ya da kanal gerekmiyor. Yüksek hızlı kamera kayıtlarına göre aşağı çıtlama yaklaşık 26 milisaniye sürüyor.
Araştırmacılar bu düzene "mekanik zekâ" diyor. NC State duyurusundaki tanıma göre kavram, davranışı büyük ölçüde kendi yapısıyla ve çevresiyle etkileşimiyle belirlenen, bu yüzden bilgisayardan ya da kullanıcıdan daha az komut isteyen makineleri anlatıyor. Kısacası denetimin bir kısmı yazılımda değil, malzemenin geometrisinde saklı.
İki düğme, üç yüzme biçimi
- Denizanası kipi: İki kanal birlikte şişip söndüğünde dört kol aynı anda çırpıyor. Makaleye göre çırpma sıklığı saniyede 1'den 4'e çıktıkça yükselme hızı neredeyse doğrusal biçimde sıfırdan saniyede yaklaşık 90 milimetreye çıkıyor; bu, 55 milimetrelik gövde çapına göre saniyede 1,64 beden boyu. Saniyede bir çırpmada robot olduğu derinlikte asılı kalıyor, daha yavaş çırpınca alçalıyor, hava kesilince saniyede yaklaşık 32 milimetreyle dibe iniyor.
- Balık kipi: Tek kanal çalıştırıldığında yalnız bir kol kuyruk yüzgeci gibi çırpıyor, yandaki kollar göğüs yüzgeçleri gibi dengeyi tutuyor. Hangi kanalın açıldığına göre robot bir yöne ya da tersine gidiyor; saniyede 4 çırpmada yaklaşık 48 derecelik bir eğimle saniyede 44 milimetre hız yapıyor.
- Döner kip: İki kanal sırayla, yarım tur faz farkıyla çalıştırıldığında robot yükselirken kendi ekseni etrafında dönüyor. Dönüş yönünü yazılım değil imalat belirliyor: şerit çiftleri saat yönünde yapıştırılan robot saat yönünde, ters yapıştırılan ters yönde dönüyor. Makalenin bildirdiği en yüksek dönüş hızı saniyede 90 derece.
Çırpma sıklığı yalnızca itkiyi değil yüzerliği de değiştiriyor: sıklık arttıkça kanalların bir döngü boyunca şişik kaldığı süre, dolayısıyla robotun hacmi ve kaldırma kuvveti de değişiyor. Asıl üç boyutlu manevra ise kipler arasındaki kesintisiz geçişten doğuyor. Denizanası ve balık kipleri tek başına robotu dikey bir düzlemde tutuyor; düzlemin dışına çıkmak için robot önce döner kiple istenen yöne çevriliyor, sonra balık kipine geçiyor. Makaledeki gösterimde robot döner kipte yükselip 10. saniyede tek kanala geçiyor ve yeni yönünde ilerliyor.
NC State'teki Yin Laboratuvarı'nın YouTube kanalında yayımladığı görüntüde robotun üç kipi ve deneyleri izlenebiliyor.
Ekip suyun robot etrafındaki akışını, suya katılan izleyici parçacıkların hareketini kamerayla ölçerek ve bilgisayar benzetimleriyle inceledi. Denizanası kipinde dört kolun birlikte çıtlaması, kol sayısı yüzünden yıldız biçimli girdap halkaları üretiyor. Önceki vuruştan kalan ters yönlü girdaplar, gerçek denizanalarında olduğu gibi gövdenin altında bir tür "sanal duvar" oluşturup sonraki vuruşun itkisini artırıyor; robot, vuruşlar arasındaki süzülme evresinde de bu enerjinin bir kısmından yararlanıyor. Balık kipinde ise itki, çırpan koldan geriye doğru fışkıran su jetinden geliyor.
Vida toplayan, şişe kaldıran yüzücü
Araştırmacılar robotu birkaç işte de denedi. Gövdenin altına yumuşak bir mıknatıs ped takılınca robot balık kipinde hedefe yanaştı, yavaş denizanası kipinde alçaldı, dipteki paslı vidaları topladı ve hızlı çırpmayla yükseldi. Alt tarafa dört küçük kanca eklendiğinde tek robot buruşuk bir plastik şişeyi yüzeye taşıdı; iki robot birlikte daha ağır bir plastik poşeti ve üzerinde "Okyanusları Koruyun" yazan bir çıkartmayı kaldırdı. Girişteki ananaslı boru deneyi de bu dizinin parçasıydı.
Sayılarla: ne en hızlısı ne en verimlisi
Makale, robotu benzer yumuşak yüzücülerle bir tabloda karşılaştırıyor. Aşağıdaki seçki o tablodan derlendi. Taşıma maliyeti, kat edilen yol başına harcanan enerjinin robotun ağırlığına oranıdır; ne kadar düşükse o kadar verimli demektir. Hız, beden boyu cinsinden verildi.
| Robot | Eyleyici türü | Girdi sayısı | Manevra | Ağırlık | En yüksek hız (beden boyu/sn) | Taşıma maliyeti |
|---|---|---|---|---|---|---|
| Tüy yıldızı robotu (bu çalışma) | Hava basınçlı | 2 | 3 boyut | 14,5 g | 1,64 (denizanası kipi) | 17,6 (denizanası kipi) |
| Ekibin önceki tek kararlı yüzücüsü | Hava basınçlı | 1 | 2 boyut | 2,2 g | 6,8 | 23,7 |
| Yumuşak robot denizanası | Hava basınçlı | 2 | 2 boyut | 380 g | 0,14 | 200,88 |
| SoFi (balık esinli) | Hidrolik | 6 | 3 boyut | 1.600 g | 0,51 | 0,42 |
Sayılar robotun yerini açıkça gösteriyor: SoFi'nin taşıma maliyeti çok daha düşük, ekibin vatozu andıran önceki robotu da beden boyuna göre çok daha hızlı. Ama SoFi üç boyutlu manevra için altı girdiye ve 1,6 kiloluk bir gövdeye dayanıyor, önceki robot ise yalnız tek düzlemde yüzebiliyordu. İlk yazar Haitao Qing duyuruda bu eksikliği şöyle anlatıyor: "Daha önce vatozdan esinlenen bir su robotu yapmıştık; suda hızla ilerleyebiliyordu ama üç boyutlu manevra kabiliyeti yoktu. Bu çalışmadaki amacımız, gereksiz karmaşık mekanizmalara dayanmadan daha çevik bir robot tasarlamaktı." Qing projeye NC State'te doktora öğrencisiyken başlamış, bugün Kaliforniya Üniversitesi Berkeley'de doktora sonrası araştırmacı.
Hortuma bağlı bir yüzücü: sınırlar
Makalenin yazarları sınırları açıkça sıralıyor. Robot şimdilik hava hortumlarına bağlı; gerçek bir görevde basınçlı havayı, gücü ve denetimi sağlayacak uzaktan kumandalı ya da otonom bir ana su altı aracına muhtaç olacak, yani bağımsız bir gezgin değil bir çevre birimi gibi çalışacak. Hortum menzili kısıtlıyor, sürüklenmeyi artırarak performansı düşürüyor ve boru hatları ya da resifler gibi dar yerlerde dolanma riski taşıyor.
Robotta algılayıcı ya da geri besleme de yok: önceden belirlenmiş komutları izliyor, akıntıya ya da engele kendiliğinden uyum sağlayamıyor. Kipler arası geçişte yön tutturmak da zor; döner kipten balık kipine geçerken önceki dönüşten kalan açısal momentum robotu bir süre döndürmeye devam ediyor. Bütün deneyler laboratuvar tankının durgun suyunda yapıldı.
Sırada kablosuz sürüm var
Qing, bir sonraki hedefin tamamen kablosuz bir sürüm olduğunu söylüyor: "Bu tasarım, çeşitli su altı uygulamalarında başka teknolojilerle bütünleştirilebilecek çok yönlü bir platform sunuyor." Ekip, makine mühendisleri olarak başka alanlardan uzmanlarla çalışmaya açık olduklarını da ekliyor. Makale, gövdeye sığacak küçük hava pompaları ya da pompasız, faz değiştiren malzemeler gibi seçenekleri tartışıyor; tek kararlılık ilkesi ölçekten bağımsız olduğu için robotu büyütmenin de gövdeye donanım yerleştirmeyi kolaylaştıracağını belirtiyor.
Kısa vadede önerilen yol melez bir düzen: büyük bir su altı aracı birkaç küçük yüzücüyü hedef bölgeye taşıyıp orada salabilir, uzun menzili büyük araç, dar köşeleri küçükler üstlenir. Açık soru, böyle bir yüzücünün tankın durgun suyundan çıkıp akıntılı bir resifte, hortumsuz ve kendi gözüyle yol bulup bulamayacağı. Ege'nin deniz çayırlarındaki akrabası aynı işi, merkezi bir beyni bile olmayan bir gövdeyle her gece yapıyor.
Fotoğraf: Parent Géry, Public domain, Wikimedia Commons