Maratonu tek şarjla koşan robot: enerjinin üçte ikisi ısıya gidiyordu
KAIST'in dört bacaklı robotu RAIBO2, 42 kilometreyi 4 saat 19 dakikada tek şarjla bitirdi. Nature'daki makale verimin nereden geldiğini anlatıyor: hafif bacak, düşük dirençli devre, yumuşak basmaya ödül.
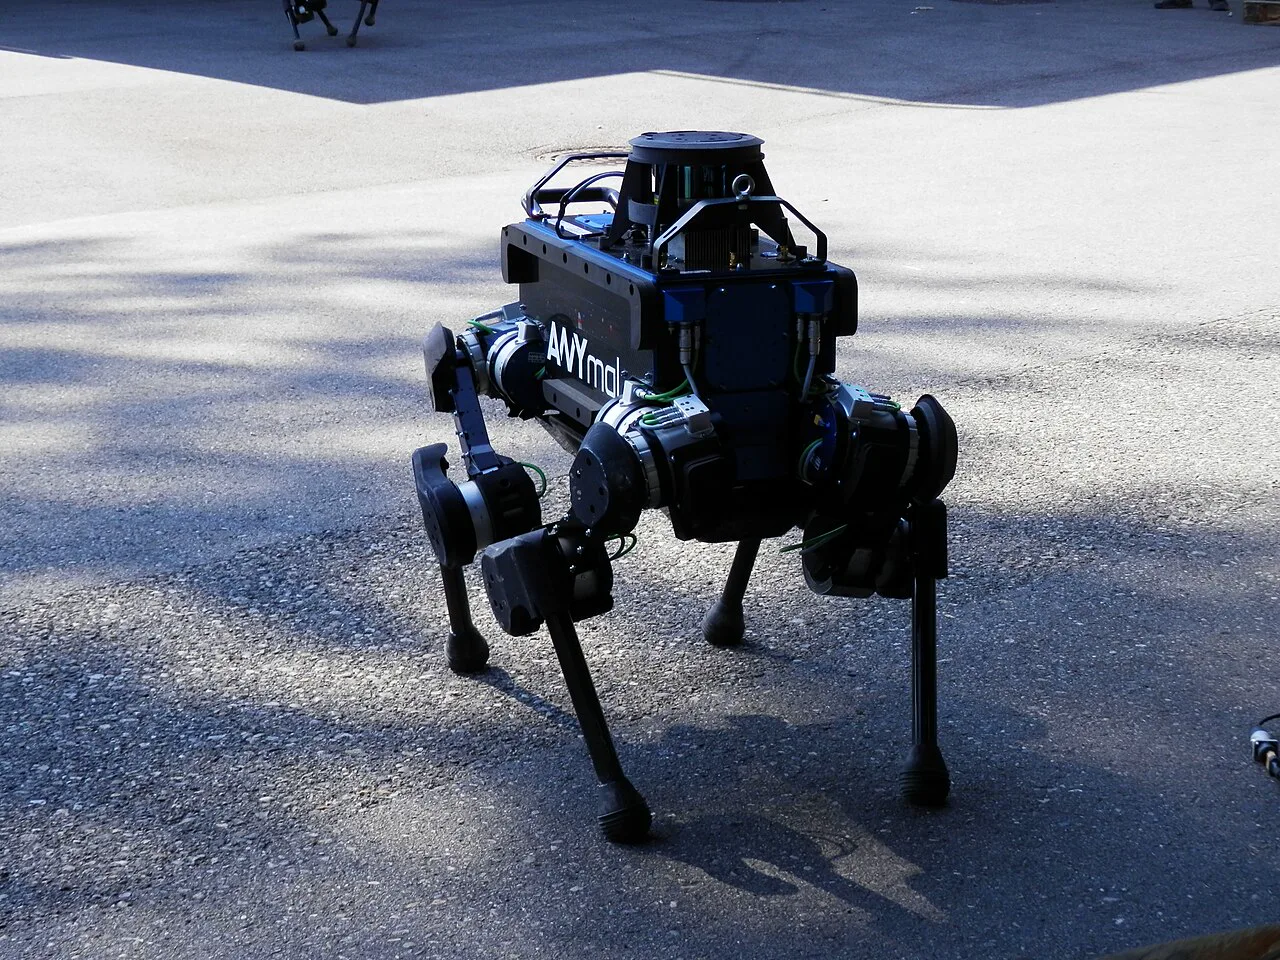
17 Kasım 2024 sabahı Güney Kore'nin Sangju kentinde koşulan maratonun startında, insan koşucuların arasında dört bacaklı bir makine vardı. 42 kilogramlık bu robot, 42,195 kilometreyi 4 saat 19 dakika 52 saniyede bitirdi ve bunu yol boyunca tek bir kez bile pil değiştirmeden ya da fişe takılmadan yaptı. Koşunun ayrıntıları ise ancak iki yıl sonra, Nature dergisinde 23 Eylül 2026'da yayımlanan makaleyle ortaya çıktı.
Robotun adı RAIBO2; KAIST'teki (Kore İleri Bilim ve Teknoloji Enstitüsü) makine mühendisliği profesörü Jemin Hwangbo'nun laboratuvarında geliştirildi, makalenin ilk yazarı ise Choongin Lee. Önemli olan bitiş süresi değil: dört bacaklı robotların yıllardır aşamadığı duvar menzildi. Nature'ın makaleye eşlik eden tanıtım metnine göre bu sınıftaki robotlar tek şarjla kabaca 20 kilometre yol alabiliyordu; RAIBO2 benzerlerinden yaklaşık üç kat uzağa gitti.
Bacaklı robotun sorunu hız değil, ısı
Tekerlekli bir araç durduğunda enerji harcamaz. Bacaklı bir makine ise ayakta kalmak için bile sürekli güç çeker: gövdenin ağırlığını motor torkuyla taşır ve her adımda yere çarpma anında kaybedilen enerjiyi yeniden üretir. Bu yüzden bacaklı robotlarda pil, kapasiteden çok verimlilik sorunudur.
Lee'nin Scientific American'a anlattığına göre ekip, kayıpları üçe ayırdı: enerjinin yaklaşık üçte ikisi motorlarda ve sürücü elektroniğinde ısıya dönüşüyordu; kalanı dişli sürtünmesi, ayağın zeminde kayması ve çarpma kuvvetleri yüzünden gidiyordu. Yani pili büyütmek, deliği yamamak yerine kovayı büyütmek olurdu.
Verimliliği ölçen sayı: taşıma maliyeti
Bu tür karşılaştırmalarda mühendislerin kullandığı ölçü, "taşıma maliyeti" (cost of transport) denen boyutsuz bir sayıdır: harcanan enerjiyi, taşınan ağırlıkla ve kat edilen mesafeyle böleriz. Birim düşmediği için 42 kiloluk bir makineyle 70 kiloluk bir koşucu aynı cetvelle ölçülebilir. Sayı küçüldükçe verim artar.
Nature'daki çalışmaya göre RAIBO2 maraton boyunca ortalama 0,25'lik bir toplam taşıma maliyetiyle koştu. Makalenin yazarları, insan için kabul edilen 0,37 değerinin altına inen ilk dört bacaklı robot olduğunu söylüyor; aradaki fark yaklaşık yüzde 32. Bu, robotun koşucudan "daha hızlı" değil, kilogram başına kat ettiği her metre için daha az enerji harcadığı anlamına gelir.
| Mesafe ve süre | 42,195 km · 4 sa 19 dk 52 sn |
|---|---|
| Ortalama hız | 2,64 m/sn (yaklaşık 9,5 km/sa) |
| Harcanan enerji | 1.280 Wh (toplam kapasite 2.016 Wh) |
| Bitişte kalan menzil tahmini | toplamda yaklaşık 65 km |
| Toplam taşıma maliyeti | 0,25 (insan: 0,37) |
| Robotun ağırlığı | 42 kg |
| Parkurdaki tırmanış-iniş farkı | 286 m, eğimler 10 dereceye kadar |
Tablodaki enerji, süre ve taşıma maliyeti değerleri Nature makalesinin tanıtım metninden; ağırlık ve hız sınırı KAIST'teki RaiLab'in kendi robot sayfasından geliyor.
Karşılaştırma için: ticari bir robot ne kadar gidiyor
Rakamın ne demek olduğunu görmek için piyasadaki bir örneğe bakmak yeterli. Boston Dynamics'in kendi ürün belgelerine göre Spot adlı dört bacaklı robot 33,8 kilogram, pili 564 watt-saat, ortalama çalışma süresi 90 dakika ve azami hızı 1,6 m/sn. RAIBO2'nin tek koşuda harcadığı 1.280 watt-saat, Spot'un pilinin iki katından fazla; üstelik bitişte deposunun üçte birinden çoğu duruyordu. İki robot aynı iş için tasarlanmadı, dolayısıyla bu bir yarışma tablosu değil — ama bacaklı makinelerde "tek şarjla kaç kilometre" sorusunun ne kadar dar bir aralıkta sıkıştığını gösteriyor.
Ödülü "yumuşak basmak" olan bir eğitim
Kaybın yerini bulduktan sonra ekip üç cephede çalıştı. Donanımda kalça ve baldır parçalarından malzeme eksiltilerek bacaklar hafifletildi, motor sürücü kartı daha düşük dirençli olacak şekilde yeniden tasarlandı, pil kapasitesi yaklaşık üçte bir büyütüldü. Yazarların Nature'daki özetinde bu bütün, "kuvveti şeffaf aktaran hafif mekanik donanım, düşük dirençli motor sürme devresi ve enerjiyi az harcayan bir yürüme politikası" olarak tarif ediliyor.
Üçüncü parça, yani "yürüme politikası" yazılım tarafı. Robotun adımlama biçimi elle programlanmadı; pekiştirmeli öğrenmeyle, yani benzetim ortamında deneme-yanılma yoluyla çıkarıldı. Pekiştirmeli öğrenmede sisteme ne yapacağı söylenmez, iyi davranışa puan verilir. Bu durumda puan şuna gitti: ayağı yere yumuşak koymak, kaydırmamak ve motorları ısıtmamak. Ortaya çıkan koşu, insan gözüne ağırbaşlı ve tasarruflu görünen düzenli bir tempo. İnişlerde ise motorlar frene geçip enerjinin bir bölümünü pile geri yazdı — elektrikli araçlardaki rejeneratif frenlemenin aynısı.
KAIST'teki RaiLab'in YouTube kanalının yayımladığı aşağıdaki görüntü koşunun tamamını on kat hızlandırılmış olarak gösteriyor; robotun ayak basma düzeni ve arkasındaki ekip bu kayıtta görülebiliyor.
Rekorun koşulları ve sınırı
Sayının hakkını vermek için koşunun çerçevesini de yazmak gerekiyor. Bu bir arazi denemesi değildi: resmî bir yol maratonunun asfalt parkuruydu, toplam 286 metrelik tırmanış-iniş farkı ve 10 dereceye varan eğimler içeriyordu, bazı bölümleri kaygandı. Ortalama hız 2,64 m/sn'de, yani sabit bir tempoda tutuldu; robotun 6 m/sn'ye çıkabildiği belirtiliyor ama maraton bu hızda koşulmadı.
En önemli sınır özerklik tarafında. Robot kafasında bir kamera taşıyordu, ancak yolu yorumlayacak yazılımı yoktu; parkurda yönü uzaktan bir insan düzeltti. Lee'nin Scientific American'a söylediğine göre tam özerk sürüş eklenmesi işlem yükü ve dolayısıyla enerji demek; ekip bu kaybı küçültecek daha ufak sinir ağları üzerinde çalışıyor. Ayrıca elimizdeki, kontrollü bir laboratuvar serisi değil tek bir koşu; farklı hava ve zemin koşullarında aynı taşıma maliyetinin tutup tutmayacağı bu makaleyle yanıtlanmıyor.
Sırada ne var
Hwangbo'nun laboratuvarından çıkan Raion Robotics adlı şirket, bu tasarım ilkelerini seri üretime taşımayı planlıyor; adı geçen kullanım alanları arama kurtarma, saha denetimi ve sanayi tesislerinde ölçüm turları. Hwangbo, The Korea Times'a laboratuvarda elde edilen performansı "sanayi ortamlarında herkesin güvenle kullanabileceği ürünlere dönüştüreceklerini" söyledi.
Asıl açık soru ise şu: RAIBO2 düz ve tanıdık bir yolda insanın enerji verimini geçti, ama bunu bir insanın yönlendirmesiyle yaptı. Bacaklı robotların var olma gerekçesi tekerleğin gidemediği yerler — moloz, merdiven, orman tabanı. Verim rekorunu o zeminlerde, hem de kendi kendine yol bulurken koruyabilecek mi? Enerjinin nereye gittiğini artık biliyoruz; bu kez hesabı bozacak olan, yolu düşünmenin maliyeti.
Fotoğraf: Auledas, CC BY-SA 4.0, Wikimedia Commons