Robot el ipek ipliğini 16 tele ayırdı: el becerisi neden hâlâ zor
Çinli AGILINK'in OmniHand 3 Ultra'sı, Su işlemesi ustası Fu Xianghong'dan ipeği tellerine ayırmayı öğrendi. 21 eklemli el etkileyici; ama ortada hakemli bir makale değil, bir şirket bülteni var.
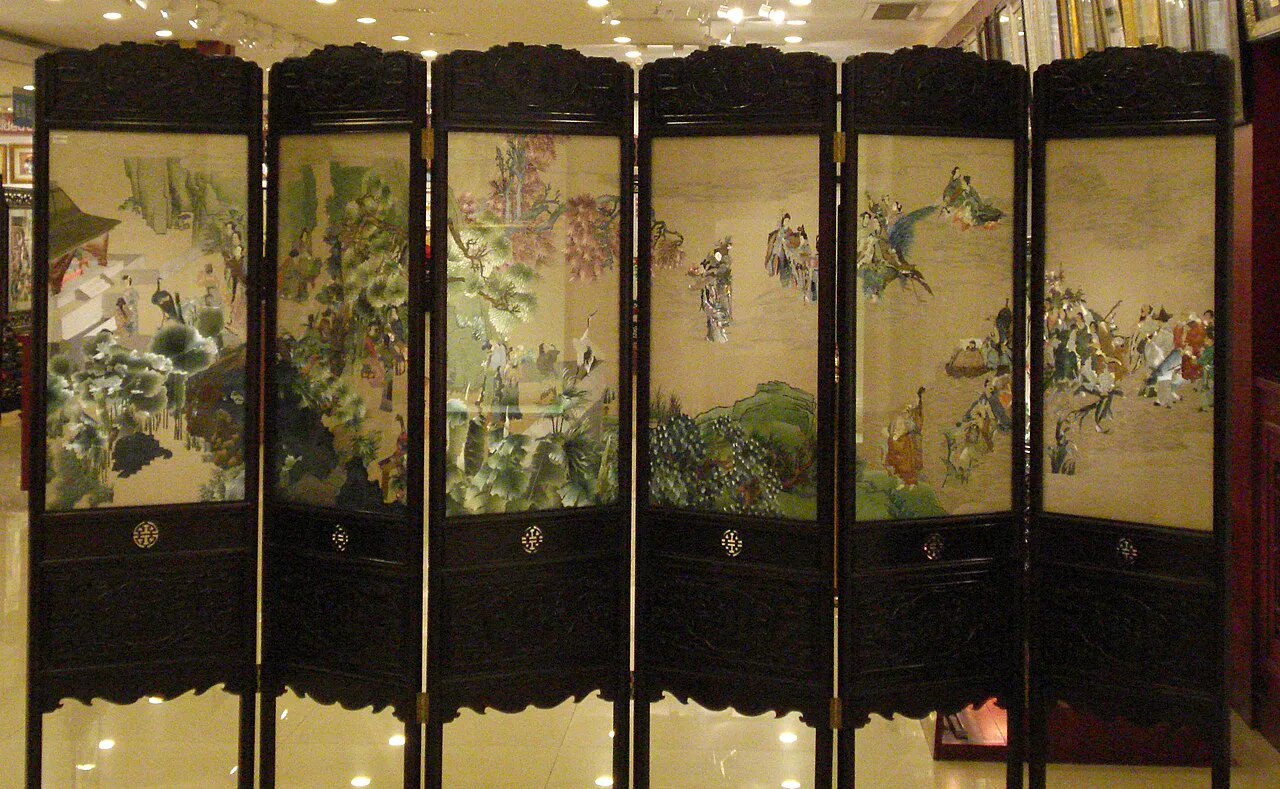
Su işlemesinde ilk adım iğneye iplik geçirmek değil. Önce ipeği bölmek gerekiyor: tek bir ipek ipliği, parmak uçlarıyla teker teker ayrılarak on altı ince tele dönüşüyor. Bir parmak telleri ayırırken diğerleri ipliği gergin tutuyor; gerginlik bir an kaçarsa tel dolanıyor ve iş baştan başlıyor. Çinli robot eli üreticisi AGILINK'in eylül sonunda yayımladığı görüntüde bu işi yapan şey bir insan eli değil, 630 gramlık bir makine.
Eli eğiten kişi ise gerçek bir usta: iki bin beş yüz yılı aşkın geçmişi olan Su işlemesinin (Suzhou işlemesi) ustalarından Fu Xianghong. Şirketin anlatımına göre Fu, OmniHand 3 Ultra adlı robot ele dört temel adımı gösterdi — ipeği tellerine ayırmak, iğneye iplik geçirmek, kumaşı kasnağa germek ve dikiş atmak.
Gösterimin asıl ilginç yanı işlemenin kendisi değil. Robotik açısından mesele şu: bir makineye satranç öğretmek, ona bir ipliği parmak ucuyla ayırmayı öğretmekten çok daha kolay.
Bir yaşındaki çocuğun yapabildiği, robotun yapamadığı
Robotik araştırmacısı Hans Moravec, 1988 tarihli Mind Children kitabında bugün kendi adıyla anılan paradoksu şöyle özetlemişti: Bilgisayarlara yetişkin düzeyinde zekâ testi çözdürmek ya da dama oynatmak görece kolay, bir yaşındaki çocuğun algı ve hareket becerilerini vermek ise neredeyse imkânsız. Sebep basit — soyut akıl yürütme insan türünde birkaç bin yıllık, el ve göz koordinasyonu ise yüz milyonlarca yıllık bir evrimin ürünü. Eski olan, iyi oturmuş olan, kodlaması en zor olandır.
El becerisinin zorluğu tek bir yerde yoğunlaşıyor: temas. Bir robot kolu havada istediği gibi hareket ettirebilirsiniz, çünkü hava boşluğunda hesap temizdir. Parmak bir nesneye değdiği anda ise sürtünme, kuvvet dağılımı, malzemenin şekil değiştirmesi ve temas noktasının geometrisi sürekli değişmeye başlıyor. İpek gibi hem ince hem kaygan hem de biçimi sabit olmayan bir malzemede bu değişim milisaniyeler içinde oluyor.
AGILINK bu sorunu "temas zekâsı" diye adlandırıyor ve şöyle tanımlıyor: kuvvet dağılımı, sürtünme, deformasyon ve temas geometrisi sürekli değişirken fiziksel etkileşimi kurabilme, sürdürebilme ve ona uyum sağlayabilme yetisi. Şirkete göre hareket zekâsı robotun ne yapmak istediğini belirler; temas zekâsı ise o hareketin uygulama anında fiziksel olarak ayakta kalmasını sağlar.
Su işlemesi neden iyi bir sınav
İpek ipliğini ayırma işi, bu zorluğun neredeyse ders kitabı örneği. Bir parmak telleri ayırırken diğerleri ipliği tutuyor, yani elin parmakları aynı anda farklı işler yapıyor. Üstelik iplik hafifçe büküldüğünde parmak uçlarının teması koparmadan ipliğin kendi ekseninde dönmesine izin vermesi gerekiyor — çok sıkarsanız tel kopuyor, gevşetirseniz kaçıyor.
Sanayi robotlarının onlarca yıldır çözemediği problemler tam olarak bu aileden: kablo döşemek, esnek malzeme birleştirmek, ince parçaları yerine oturtmak. AGILINK de gösterimi bu uygulamalara bağlıyor. Kumaş ve iplik, laboratuvarda "deforme olabilen nesne" denen sınıfın en zorlu üyeleri arasında.
Elin içinde ne var
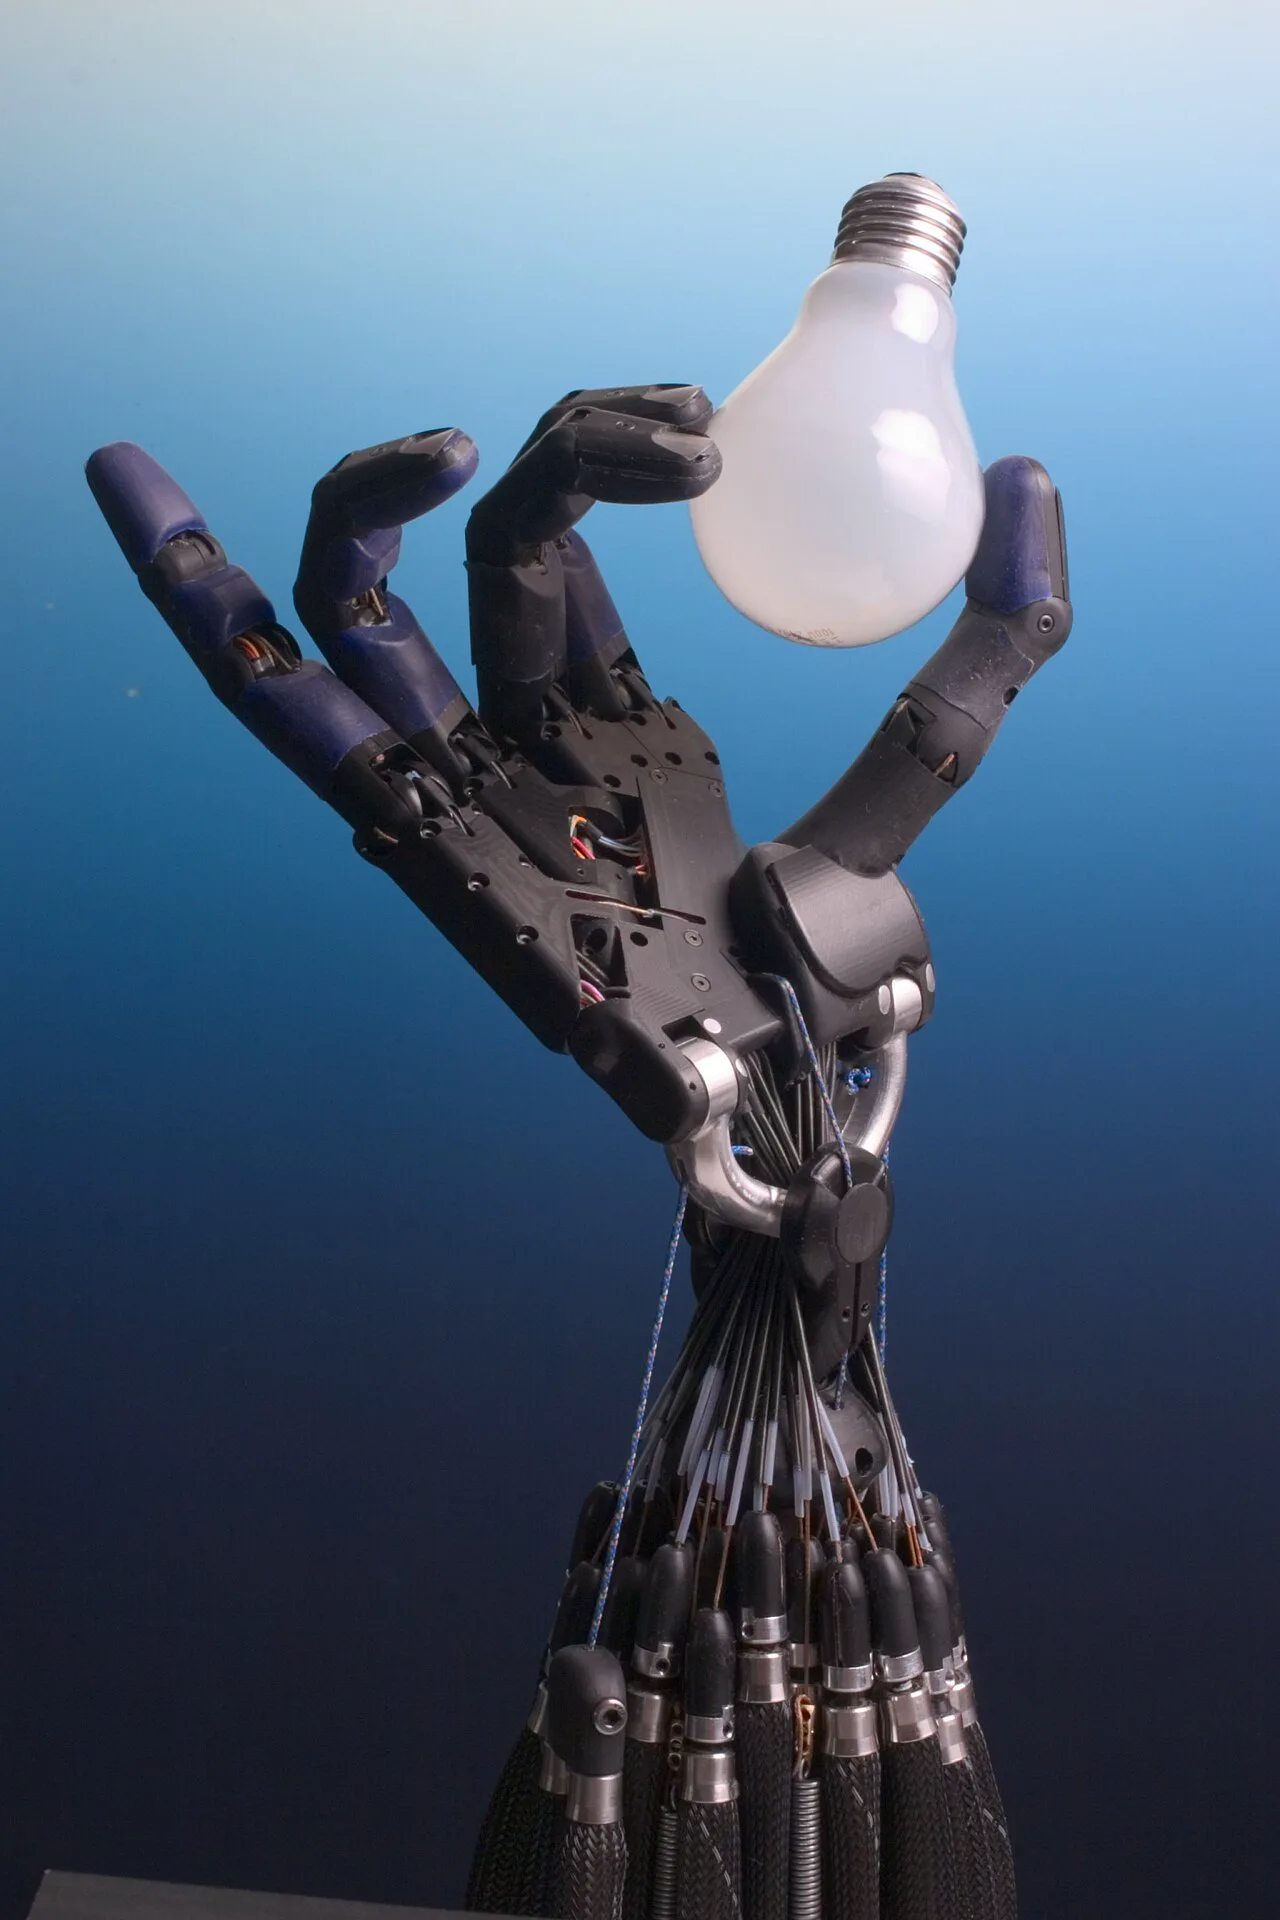
Becerikli robot eli fikri yeni değil: Shadow Robot Company'nin 2000'lerde geliştirdiği aşağıdaki el de ampul gibi kırılgan nesneleri tutabiliyordu. Değişen şey, parmak uçlarındaki ölçüm hassasiyeti ve elin bu ölçümü anlık olarak kullanabilmesi.
AGILINK'in kendi ürün sayfasında verdiği teknik değerler şöyle:
| Aktif serbestlik derecesi | 21 |
|---|---|
| Ağırlık | 630 gram |
| Ölçüler | 205 × 93 × 50 mm |
| Taşıma kapasitesi | 5 kg |
| Konum tekrarlanabilirliği | ±0,1 mm |
| Açılma/kapanma süresi | yaklaşık 0,3 saniye |
| Parmak ucu kuvvet aralığı | 0-30 newton |
| Kuvvet çözünürlüğü | 0,005 newton |
| Uzamsal çözünürlük | 0,04 mm |
| Deformasyon alanı doğruluğu | 0,08 mm |
| Avuç içi dokunsal nokta sayısı | 300 |
Serbestlik derecesi, elin bağımsız olarak hareket edebildiği eklem sayısı demek. İnsan elinde bu sayı kabaca yirmi yedi civarında; yirmi bir aktif eklem, insan eline oldukça yakın bir hareket zenginliği anlamına geliyor.
Asıl ayrım ise tahrik biçiminde. Çoğu becerikli robot eli tendon mantığıyla çalışır: motorlar bilekte ya da kolda durur, parmaklar ince kablolarla çekilir — tıpkı insan parmaklarını önkoldaki kasların teller aracılığıyla oynatması gibi. Bu yöntem eli hafifletir ama araya giren kablo esner, sürtünür ve motorun ölçtüğü kuvvetle parmak ucunda gerçekten oluşan kuvvet birbirinden uzaklaşır. OmniHand 3 Ultra ise doğrudan tahrikli: her eklemde motor eklemin kendisinde. Araya aktarım organı girmediği için elin uyguladığı kuvvet daha doğrudan ölçülüp daha hızlı düzeltilebiliyor. AGILINK, aynı ailede tendon tahrikli bir model olan Ultra-T'yi de ayrıca satıyor; yani şirketin kendisi de bu iki yaklaşımdan hangisinin üstün geleceğine karar vermiş değil.
Parmak ucunda kamera var
Elin dokunma duyusu alışılmış bir basınç sensörü değil. Her parmak ucunda görme tabanlı dokunsal sensör bulunuyor: yumuşak, esnek bir örtünün altına yerleştirilmiş minik bir kamera, örtü bir nesneye bastırıldığında yüzeyde oluşan girinti ve çıkıntıları görüntü olarak kaydediyor. Deri yerine kamerayla hissetmek gibi düşünülebilir — parmağın altındaki jel ne kadar ve hangi yönde çöktüyse, kuvvetin büyüklüğü ve yönü oradan hesaplanıyor.
Bu yaklaşımın avantajı çözünürlük. Noktasal basınç sensörleriyle avuç içine birkaç yüz ölçüm noktası sığdırabilirsiniz; kamerayla her piksel bir ölçüm noktasına dönüşüyor. AGILINK'in IEEE Spectrum'da yayımlanan yazısında bu yoğunluğun santimetrekare başına yaklaşık elli bin noktaya ulaştığı belirtiliyor. Şirketin verdiği 0,005 newtonluk kuvvet çözünürlüğü, kabaca yarım miligramlık bir ağırlığın yarattığı itkiyi ayırt edebilmek demek.
Nasıl öğretiliyor
Buradaki "öğrenme" kelimesini dikkatli kullanmak gerekiyor. Şirketin ICRA 2026 tanıtımında anlattığı yöntem iki aşamalı: önce insan gösterimleriyle bir başlangıç davranışı çıkarılıyor — bir uzman eli uzaktan kumandayla ya da hareket yakalama ile kullanıyor, sistem bu hareketleri kendi eklemlerine çeviriyor. Ardından politika, benzetim ortamında pekiştirmeli öğrenme ile iyileştiriliyor; yani sistem binlerce denemede neyin tuttuğunu, neyin kaydığını ödül-ceza mantığıyla kendi buluyor. Son adımda gerçek donanımda ince ayar yapılıyor.
AGILINK'in balon şekillendirme üzerine anlattığı bir başka örnekte buna üçüncü bir katman ekleniyor: insan operatör, el temas kararlılığını kaybettiği anda müdahale ediyor ve sistem yalnızca başarılı denemeleri değil, işler bozulduğunda toparlama stratejisini de öğreniyor. Şirkete göre bu, deneyimli bir ustanın "kaçıyor" dediği anda refleksle yaptığı düzeltmenin kopyalanması anlamına geliyor.
Ancak bu anlatımın ipek işleme gösterimine birebir uygulandığı açıkça söylenmiş değil; yöntem tarifi genel olarak elin yeteneklerini anlatan metinlerden geliyor.
AGILINK'in kendi kanalında yayımladığı "Hand Over Hand" başlıklı görüntüde ipliğin ayrılması, iğneye geçirilmesi ve dikiş adımları görülebiliyor:
Bulgunun sınırı: ortada hakemli bir makale yok
Burası yazının en önemli yeri. Bu gösterimin arkasında bir bilimsel yayın, hakem değerlendirmesinden geçmiş bir sonuç ya da arXiv'de duran bir ön baskı bulunmuyor. Kaynak, 30 Eylül 2026'da PR Newswire üzerinden dağıtılan bir şirket bülteni ve ona eşlik eden bir tanıtım görüntüsü. IEEE Spectrum'da çıkan "temas zekâsı" yazısı da bağımsız bir değerlendirme değil, şirketin kendi imzasını taşıyan sponsorlu bir metin.
Bu, gösterimin sahte olduğu anlamına gelmiyor; ama kaç denemede kaç kez başarıldığı, ne kadar sürdüğü, elin ne kadarının otonom ne kadarının uzaktan kumandalı olduğu, farklı ipliklerde ya da farklı kumaşlarda genelleşip genelleşmediği bilinmiyor. Robotikte bir becerinin videoda bir kez görünmesi ile fabrikada gün boyu tekrarlanabilir olması arasında, alanın kendi deyimiyle "demo ile dağıtım" arasında, uzun bir mesafe var.
Rakamlarda da küçük tutarsızlıklar var. Şirketin ürün sayfası ±0,1 mm tekrarlanabilirlik ve 5 kg taşıma kapasitesi verirken, haberi aktaran New Atlas ±0,2 mm, 3 kg kararlı tutuş ve 8 kg azami kaldırma yazıyor. Benzer biçimde modelin serbestlik derecesi bazı kaynaklarda 20, şirketin kendi sayfasında 21 görünüyor. Bunlar muhtemelen aynı ailenin farklı sürümlerine ait değerler, ama hangisinin ipeği ayıran el olduğu bülten metninden kesin olarak çıkarılamıyor.
Ticari tarafı: beş ayda milyar dolar
AGILINK, Çinli insansı robot üreticisi AGIBOT'tan Ocak 2026'da ayrılmış bir girişim. Şirketin açıklamasına göre haziran ayındaki yatırım turunun ardından değerlemesi bir milyar doları aştı; yatırımcıları arasında Hillhouse Ventures ve Mirae Asset bulunuyor. Bülteninde bugüne dek on beş binden fazla becerikli el sevk ettiğini bildiriyor — birkaç ay önceki açıklamasında bu sayı sekiz bindi.
Şirket ayrıca ağustos ayındaki Dünya İnsansı Robot Oyunları'nda becerikli el kategorilerinin sekizine birden katıldığını, yedi altın, dört gümüş ve üç bronz madalya aldığını duyurdu. Bu tür etkinliklerin ölçüm değeri tartışmalı olsa da, elin en azından kontrollü koşullarda rakiplerine göre bir yerde durduğunu gösteriyor.
AGIBOT başkan yardımcısı ve AGILINK'in yöneticisi Qiao Tianjie, bülteninde gösterimi şöyle değerlendirdi: "Tek bir ipek ipliği, OmniHand 3 Ultra'nın parmak ucu becerisine görünür bir ölçü veriyor. Aynı zamanda daha hassas işleri makinelere devretme olasılığını da gösteriyor." Usta Fu Xianghong ise daha sakin bir cümle kurmuş: "Hassas işler için bir çift elimiz daha olacak."
Sırada ne var
Şirketin açıkladığı plana göre becerikli el verilerinin bir bölümü açık kaynak olarak paylaşılacak. Bu, dışarıdan gelecek ilk gerçek sınav olabilir: elin kendisi değil, onu eğiten verinin başkalarının elinde de aynı sonucu verip vermediği. Çünkü becerikli el alanında asıl darboğaz artık donanım değil — yirmi bir eklemli, parmak ucunda kamerası olan eller satılıyor. Darboğaz, o eli bir ustanın yaptığı gibi kullandıracak veriyi toplamanın maliyeti.
Fu Xianghong'un otuz yılda öğrendiğini bir makineye kaç saatlik gösterimle aktarabileceğiniz sorusunun yanıtı henüz yok. Bugün elimizde olan şey, bir ipek ipliğinin on altı tele ayrıldığı birkaç dakikalık görüntü.
Fotoğraf: user:Kwz, CC BY-SA 3.0, Wikimedia Commons