Octopuslar Dar Deliklerden Geçerken İzledikleri Adım Adım Stratejiler Bilimsel Olarak Açıklandı ve Yumuşak Robotik Tasarımlara İlham Veriyor
Araştırmacılar, octopuslar (ahtapotlar) dar açıklıklardan geçerken üç ya da dört adımlı bir plan izlediğini gösterdi.
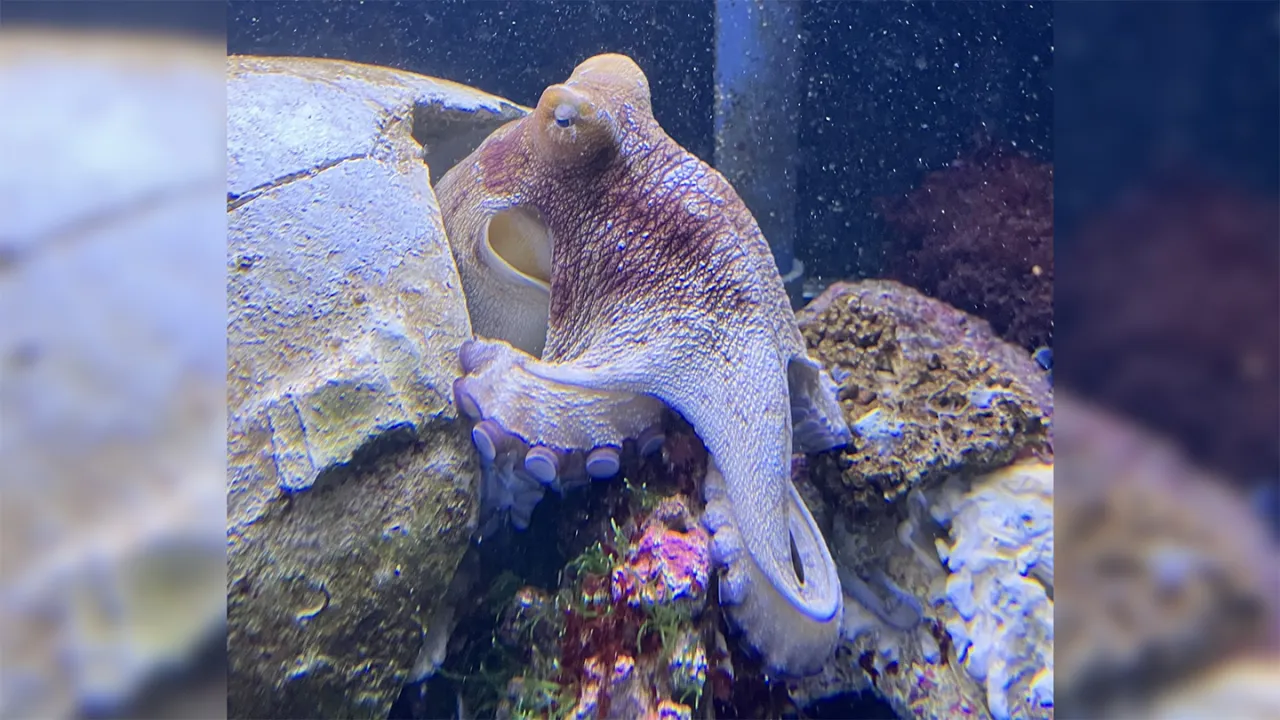
Ahtapotlar, su altı akvaryumlarından kaçarken ya da deniz tabanındaki dar yarıklardan geçerken gösterdikleri olağanüstü esneklikle uzun zamandır hayranlık uyandırıyor. Yeni bir çalışma, bu hayvanların dar açıklıklara nasıl sığabildiğini sistematik bir şekilde belgeleyerek, hem evrimsel biyolojiye hem de yumuşak robotik tasarımlara ışık tutuyor.
Deneysel Yaklaşım ve Gözlemler
İtalyan araştırmacı Michael Kuba ve ekibi, üç yaygın tür (Octopus vulgaris) ve dört Mayan ahtapotunu (Octopus maya) incelemek için akrilik kutular hazırladı. Kutulardaki delikler, ahtapotların gözler arası mesafesinden hafifçe daha küçük ya da büyük olacak şekilde tasarlandı. Bu ölçüm, ahtapotların beyin çevresindeki en katı kıkırdak bölgesinin genişliğini gösteriyor. Hayvanlar kutulara yerleştirildiğinde, bilim insanları hareketlerini yüksek çözünürlüklü kameralarla kaydetti.
Gözlemler, ahtapotların delik boyutuna göre farklı kaçış planları geliştirdiğini ortaya koydu. Daha geniş açıklıklarda, hayvanlar genellikle kollarını birbiri ardına yerleştirerek ve vücutlarını hafifçe bükerek geçişi sağladı. Dar açıklıklarda ise, önce kollarını sıkıştırıp ardından gövdeyi yuvarlayarak, vücudun en sert kısmını (gözler arası bölge) delikten önce dışarı çıkardı. Bu süreç, ahtapotların yumuşak kas dokusunu ve sınırlı sert yapılarını optimal şekilde kullanmalarını gerektiriyor.
Arka plan
Ahtapotların vücudu büyük ölçüde kas dokusundan oluşur; bu yapı, hayvanların şekil değiştirmesine ve sıkı alanlara sığmasına olanak tanır. Ancak beyin çevresindeki kıkırdak, tamamen esnek değildir ve bu bölge, kaçış sırasında en büyük engeli oluşturur. Bilim insanları, bu anatomik sınırlamayı aşmak için ahtapotların kullandığı adımları detaylandırarak, doğanın mühendislik çözümlerini daha iyi anlamayı hedefliyor.
Bu bulgular, yumuşak robotların tasarımında da ilham kaynağı olabilir. Geleneksel robotik sistemler genellikle katı parçalar ve motorlar üzerine kurulu iken, ahtapotların esnek kas sistemi ve kıkırdak sınırlamaları arasında denge kurma yeteneği, yeni nesil yumuşak robotların hareket kabiliyetini artırabilir.
Neden önemli?
Dar açıklıklardan geçme yeteneği, ahtapotların hem av bulma hem de avcılarından kaçma stratejilerinin temelini oluşturur. Bu yetenek, hayvanların doğal ortamlarında hayatta kalma şansını artırırken, bilim insanlarına da biyomimikri yoluyla mühendislik problemlerine doğal çözümler sunar.
Özellikle deniz araştırmaları, kurtarma operasyonları ve tıbbi cihaz tasarımları gibi alanlarda, ahtapotların adım adım kaçış mekanizması, esnek ve adaptif sistemlerin geliştirilmesi için bir model teşkil ediyor. Gelecek araştırmalarda, farklı ortam koşulları (örneğin su akıntısı, ışık seviyesi) ve besin arama motivasyonunun kaçış stratejileri üzerindeki etkileri incelenebilir. Ayrıca, ahtapotların bu yeteneğini taklit eden yumuşak robot prototiplerinin geliştirilmesi, pratik uygulamalara dönüşebilir.
Katkı ve Gelecek Perspektifleri
Bu çalışma, ahtapotların kaçış davranışını sadece gözlemlemekle kalmayıp, davranışın ardındaki mekanik prensipleri de ortaya koyması bakımından önemli bir adım. Araştırmacılar, üç ya da dört adımlı bir planın, delik boyutuna göre nasıl değiştiğini net bir şekilde tanımladılar. Bu bulgular, biyolojik esnekliğin mühendislikte nasıl kullanılabileceğine dair yeni perspektifler sunuyor.
İlerleyen yıllarda, ahtapotların bu yeteneğini taklit eden yumuşak robotların denizaltı keşifleri, tıbbi müdahaleler ve hatta uzay araştırmaları gibi çeşitli alanlarda kullanılabileceği öngörülüyor. Doğanın sunduğu bu benzersiz kaçış stratejisi, insan yapımı sistemlerin sınırlarını yeniden tanımlayabilir.
Kaynak: Yudum — https://www.yudum.net/haber/octopuslar-dar-deliklerden-gecerken-izledikleri-adim-adim-stratejiler-bilimsel-olarak-aciklandi-ve-yumusak-robotik-tasarimlara-ilham-veriyor.html — Yazdırma tarihi: