Tek kameralı otonom dron, üç dünya şampiyonu pilotu geride bıraktı
Delft'te geliştirilen MonoRace, yalnızca tek kamera ve eylemsizlik sensörüyle uçarak üç dünya şampiyonu FPV pilotunu geçti. Yöntemi ve sınırları neler?
Nisan 2025'te Abu Dabi'de, 100 × 30 metrelik kapalı bir salonda 966 gramlık bir dron havalandı. Önünde on bir kare kapı vardı ve her birinin iç açıklığı yalnızca 1,5 metreydi. Dronun tek gözü, öne bakan bir kameraydı; yanında bir de ivmeyi ve dönme hızını ölçen eylemsizlik sensörü (IMU) taşıyordu. Dışarıdan konum veren bir sistem yoktu, yerdeki bir bilgisayar da yardım etmiyordu. Dron iki turluk parkuru en iyi 16,56 saniyede tamamladı.
Bu dronu Delft Teknoloji Üniversitesi'nin MAVLab ekibi geliştirdi. Sistem, aynı etkinlikte düzenlenen elemeli turnuvada üç dünya şampiyonu FPV pilotunu sırayla geride bıraktı. FPV, pilotun dronun kamerasından gelen görüntüyü gözlükle izleyerek uçurması demek. Yani insanlar da dünyayı tek bir kameranın gözünden görüyordu. Çalışma, Ekim 2026'da Science Robotics dergisinde ayrıntılı olarak yayımlandı.
Bu, 2023'te Zürih Üniversitesi'nin Swift adlı dronuyla duyurulan başarının tekrarı değil. Swift de şampiyon pilotlarla yarışmıştı. Peki bu kez ne değişti? Cevap, yarışın kurallarında saklı.
Swift'ten farkı: dışarıdan yardım yok, pist başkasının
Zürih'teki Robotics and Perception Group'un 2023'te Nature'da yayımlanan Swift sistemi, Zürih yakınlarındaki bir hangarda 2022 Haziran'ında yarıştı. Aynı ekibin duyurusuna göre Swift, insan pilotların en iyisinden yarım saniye önde, kayıtlı en hızlı turu attı. Nature makalesi, Swift'in yalnızca dronun üzerindeki sensör ve hesaplamayla uçtuğunu söylüyor. Ancak sistemin algı hatalarını öğrenmek için pistte hareket yakalama kayıtları kullanılmıştı.
Delft ekibinin makalesi ise farkı şöyle özetliyor: Swift'in algısı, Intel RealSense'in çift kameralı görsel-eylemsiz konum kestiriminden geliyordu. MonoRace'te tek kamera ve IMU var. Üstelik organizatörler dışarıdan hareket izlemeyi her aşamada yasakladı, pistin sonradan değiştirilmesine ve hassas ölçülmesine de izin vermedi. Donanımı ve pisti de organizatörler belirledi. Delft ekibinin üniversite duyurusunda belirttiği gibi, Zürih'teki çalışmada koşulları, donanımı ve pisti araştırmacılar kontrol ediyordu.
| Ölçüt | Swift (2022 yarışları, Nature 2023) | MonoRace (Nisan 2025, Science Robotics) |
|---|---|---|
| Ekip | Zürih Üniversitesi | Delft Teknoloji Üniversitesi |
| Algı | Çift kameralı görsel-eylemsiz kestirim, ön kamerada kapı tespiti, IMU | Tek kamera, IMU |
| Pist ve donanım | Araştırmacıların denetiminde bir hangar | Yarışı düzenleyenlerin belirlediği salon ve dron |
| Kontrol çıktısı | Toplam itki ve dönme hızı komutu | Doğrudan dört motorun komutu, saniyede 500 kez |
| Bildirilen tepe hız | Yaklaşık 22 m/s | 28,23 m/s |
Tablodaki veriler Delft ekibinin makalesine ve Zürih Üniversitesi'nin duyurusuna dayanıyor. Hız satırını yan yana okurken dikkat: iki rakam farklı pistlerde ölçüldü, Delft makalesi de bunu kendisi belirtiyor.
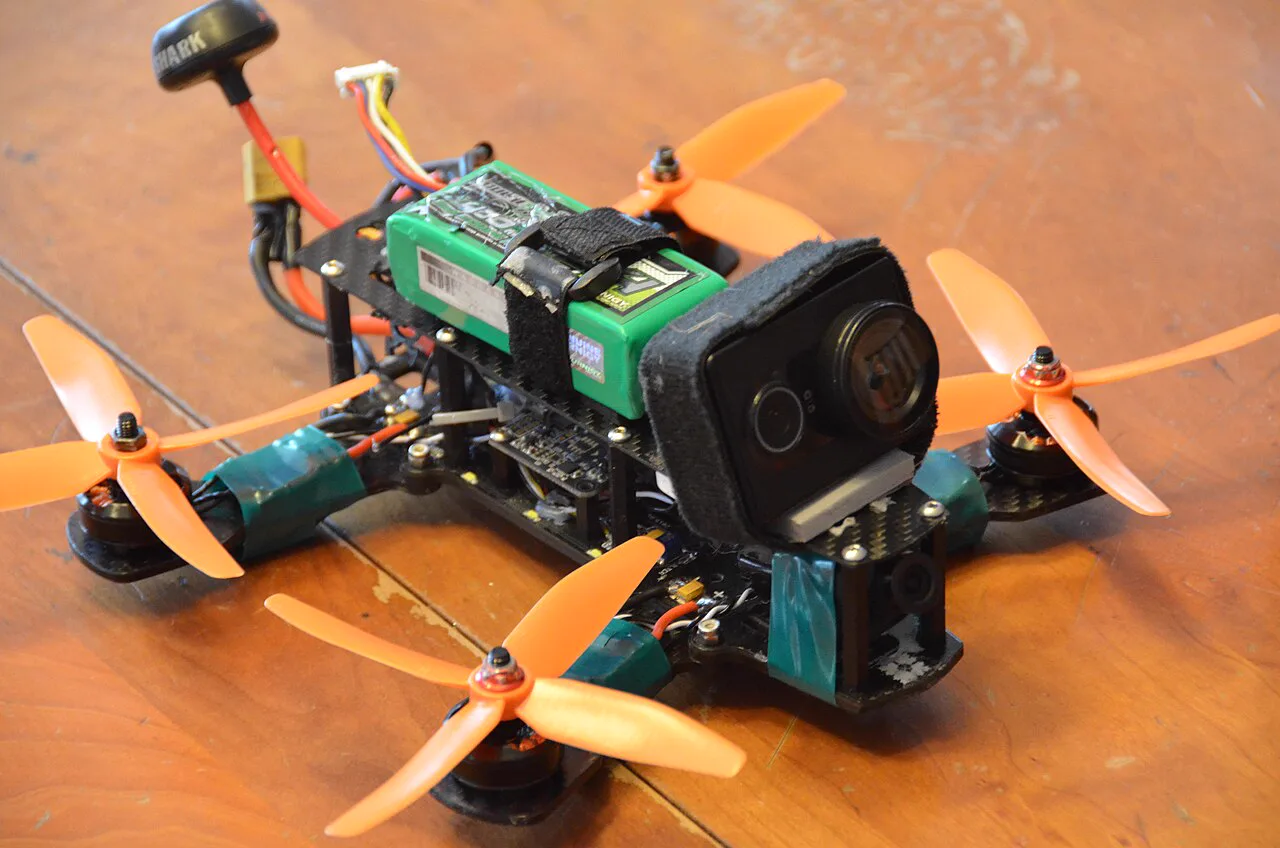
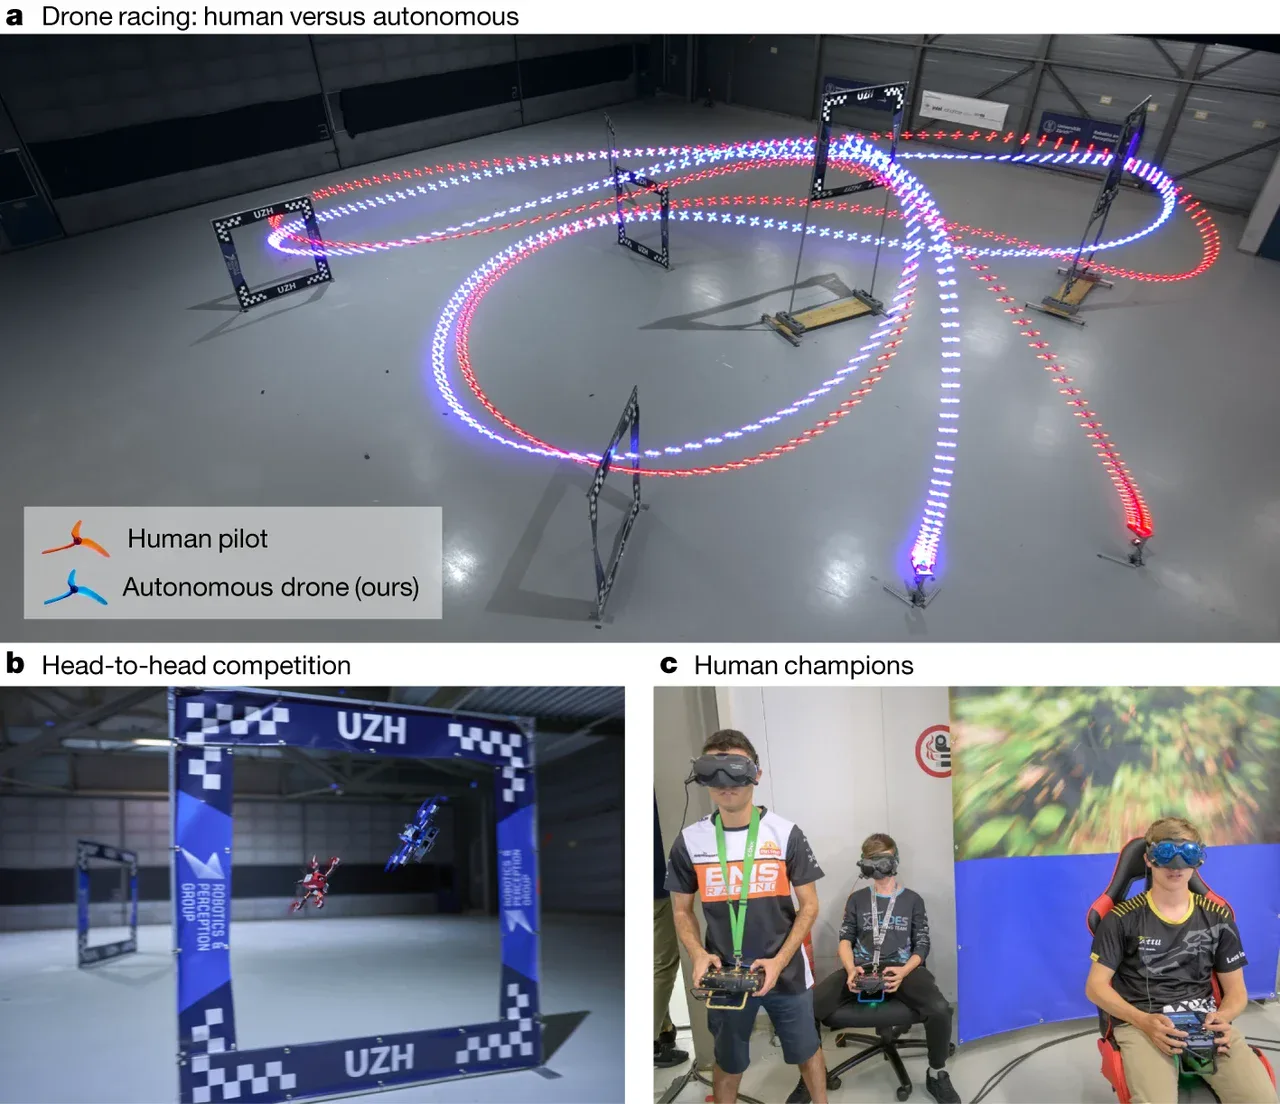
Zürih sisteminin görüntüsü şu fotoğraf ve şemada görülebilir:
Tek kamerayla nasıl yön buluyor?
Kamera saniyede 90 kare alıyor ve 155 × 115 derecelik geniş bir görüş açısına sahip. Bir sinir ağı her karede kapıyı bulup köşelerini çıkarıyor. Dron, kapının gerçek boyutunu ve yerini yaklaşık biliyor; bu köşelerin görüntüdeki konumundan kendi duruşunu hesaplıyor. Benzetme yapmak gerekirse: sizi karanlık bir koridorda yalnızca pencere çerçevelerine bakarak yönünüzü bulmaya zorluyorlar. Bu hesap, IMU ölçümleriyle bir Kalman filtresinde birleşiyor.
Asıl dikkat çekici olan ikinci parça. Kontrol, geleneksel iç döngü denetleyicileri olmadan tek bir küçük sinir ağında toplanmış: yalnızca üç katman, katman başına 64 nöron. Ağ, doğrudan motorlara komut gönderiyor. Bu tür ağların kökeni uzaya uzanıyor: Avrupa Uzay Ajansı'nın Gelişmiş Kavramlar Ekibi, uzay araçlarının inişi için bu yaklaşımı geliştirmişti. Delft ekibinin lideri Christophe De Wagter, üniversite duyurusunda ağları artık pekiştirmeli öğrenmeyle, yani deneme yanılmayla eğittiklerini söylüyor.
Bozulan görüntü, doyan sensör
Makalenin en öğretici kısmı, yarış sırasında yaşanan arızalar. Organizatörün tasarladığı dronda kamerayı bağlayan uzun kablo, yüksek itkide eğilip diğer parçalara temas ediyor ve elektromanyetik girişim yaratıyordu. Kayıtlı on uçuşta karelerin yüzde 8'i ile yüzde 75'i arasında bozulma görüldü. Karelerin yüzde 75'inin bozulduğu uçuşlardan birinde dron 25 metreden fazla geçerli görüntü olmadan uçtu, bir kapıdan geçti, ikincisine çarptı. Donanım sorunu sonradan giderildi. Yine de sistem yüzde 50 bozuk kareyle iki turu tamamlayabildi.
İkinci sorun ivmeölçerdi: Denetleyici 7 g'ye varan itki üretirken ölçer 16 g sınırına dayanıyor ve bu durumda anlamsız değerler veriyordu. Ekip, ölçülen ivme ile dron modelinin öngördüğü ivme birbirinden çok ayrıldığında modele güvenen bir düzeltme ekledi. Makaleye göre Büyük Meydan Okuma'yı birinci bitiren denetleyici 7 uçuşun 5'ini tamamladı; iki uçuş IMU doygunluğu yüzünden çarpmayla bitti. Yalnızca IMU'ya dayanan tahminle başarı oranı yüzde 50'ydi (4 uçuşta 2); modele dayalı düzeltmeyle kalan üç uçuşun üçü başarıyla bitti. Örneklem küçük, yine de yaklaşımın işe yaradığını gösteriyor.
Hız mı, güvenilirlik mi?
Ekip yarışa tek bir ağla değil, farklı risk iştahlarıyla eğittiği bir dizi ağla girdi. Adlar, her ağın gerçek dünyadaki en iyi süresinden geliyor (M16 yaklaşık 16 saniye demek).
| Ağ | Gerçek uçuş sayısı | Başarılı tamamlama | En iyi süre |
|---|---|---|---|
| M16 (en hızlı) | 4 | 1 | 16,56 s |
| M23 (en güvenilir) | 43 | 38 (yüzde 88,4) | 22,75 s |
Veri, Delft makalesindeki tablodan alındı. Rakamlar açık: en hızlı ağ dört denemenin yalnızca birinde parkuru bitirdi. Bu kadar sıkı sınırlarda hızı artırmak, güvenilirlikten ödün vermeyi gerektiriyor.
Bulgunun sınırları
Makale kendi eksiklerini açıkça yazıyor. Dron başka dronları göremiyor: Aynı etkinlikte dört yapay zekâ dronunun birlikte uçtuğu yarışta, ilk kalkıp hızla giden dron yavaş dronları geride bırakırken başka bir takımın dronuna çarptı ve üçüncü oldu. Kapı tespiti dikdörtgen kapı biçimine ağır biçimde dayanıyor; makalenin yazdığına göre insanlar farklı biçimli kapılara eğitim almadan uyum sağlayabiliyor. Algı ve kontrol de hâlâ birbirinden ayrı çalışan iki parça. Ayrıca insanlara karşı sonuç, tek bir etkinlikte, tek bir salonda ve iki turluk bir parkurda elde edildi.
Görüntüyü, MAVLab TU Delft kanalının yayımladığı videoda izleyebilirsiniz.
Sırada ne var?
De Wagter'e göre robotlardaki yapay zekâ, gereken hesaplama ve enerji kaynaklarıyla sınırlı; otonom dron yarışı da verimli ve sağlam yapay zekâ için ideal bir deneme alanı. Makalenin önerdiği sonraki adımlar, kapı biçimine bağımlılığı azaltmak, algı ile kontrolü uçtan uca öğrenmeye taşımak ve başka dronları tanıyıp onlardan kaçınmayı eklemek. Açık soru şu: Bu kadar küçük bir ağ, hız kesmeden gökyüzünü paylaştığı gerçek rakipleri de hesaba katabilecek mi?
Fotoğraf: Commanderbryce, CC BY-SA 4.0, Wikimedia Commons
Kaynak: Yudum — https://www.yudum.net/haber/tek-kamerali-otonom-dron-monorace.html — Yazdırma tarihi: